












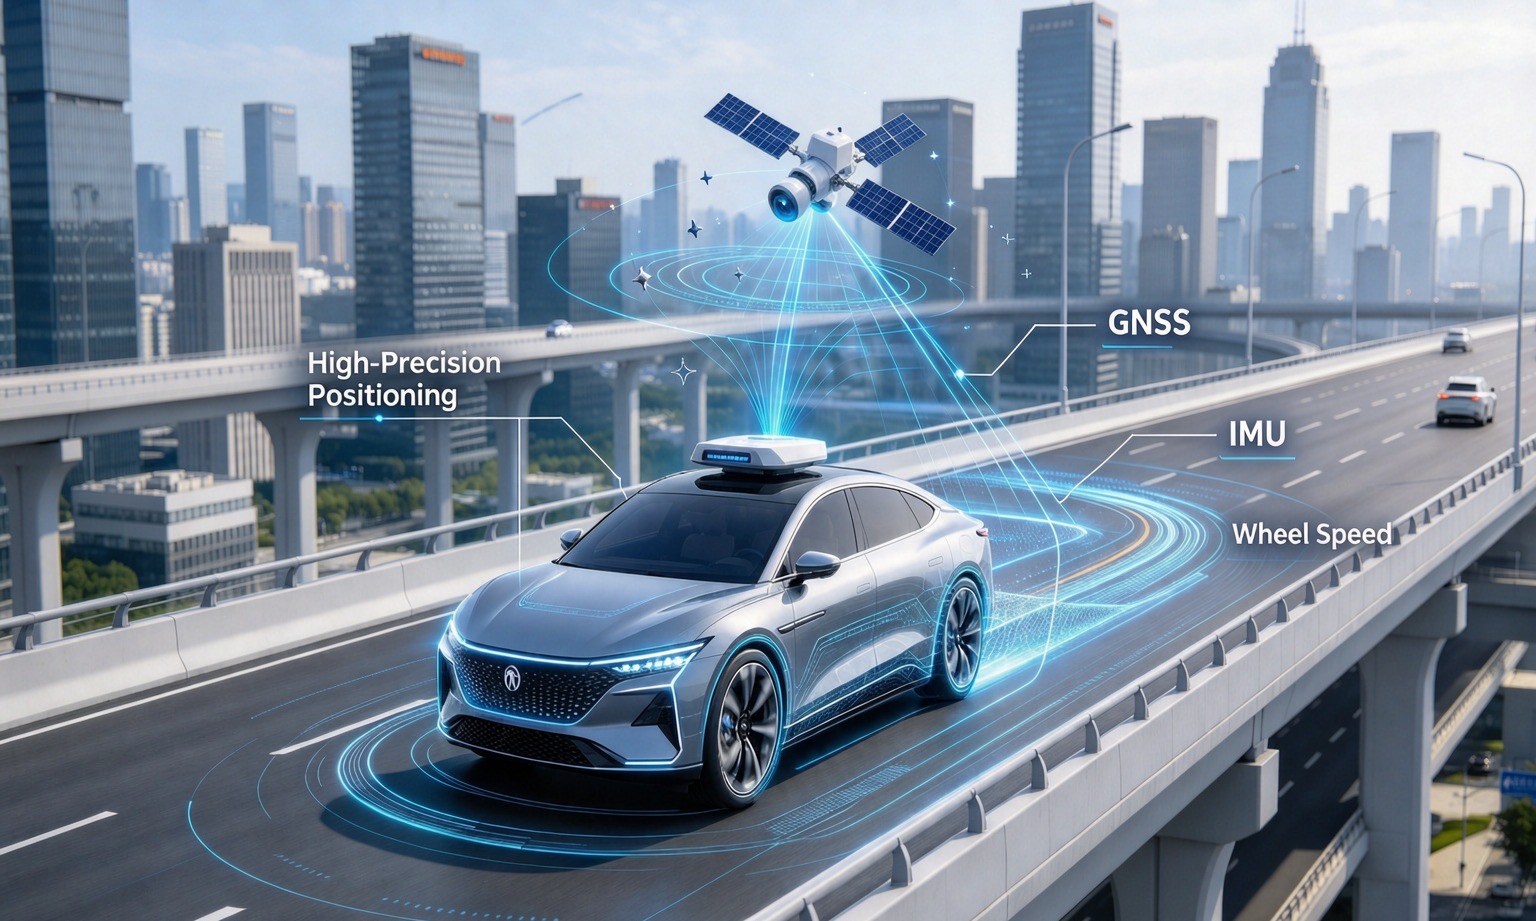
Камери та лідар дуже добре відповідають на одне питання: що мене оточує. Вони досі не відповідають на три питання, на які транспортний засіб має відповісти перед тим, як рухатися — де я на карті, в який бік спрямоване тіло і з якою швидкістю я реально рухаюся.
Це завдання GNSS IMU Wheel Speed Fusion, і це та частина стеку, яка отримує найменше уваги, поки щось не піде не так під тунелем. Це написано з точки зору інтеграції: для чого кожен сенсор є авторитетним, де кожен тихо провалює, і які тести вирішують суперечку перед тим, як програма зафіксується.
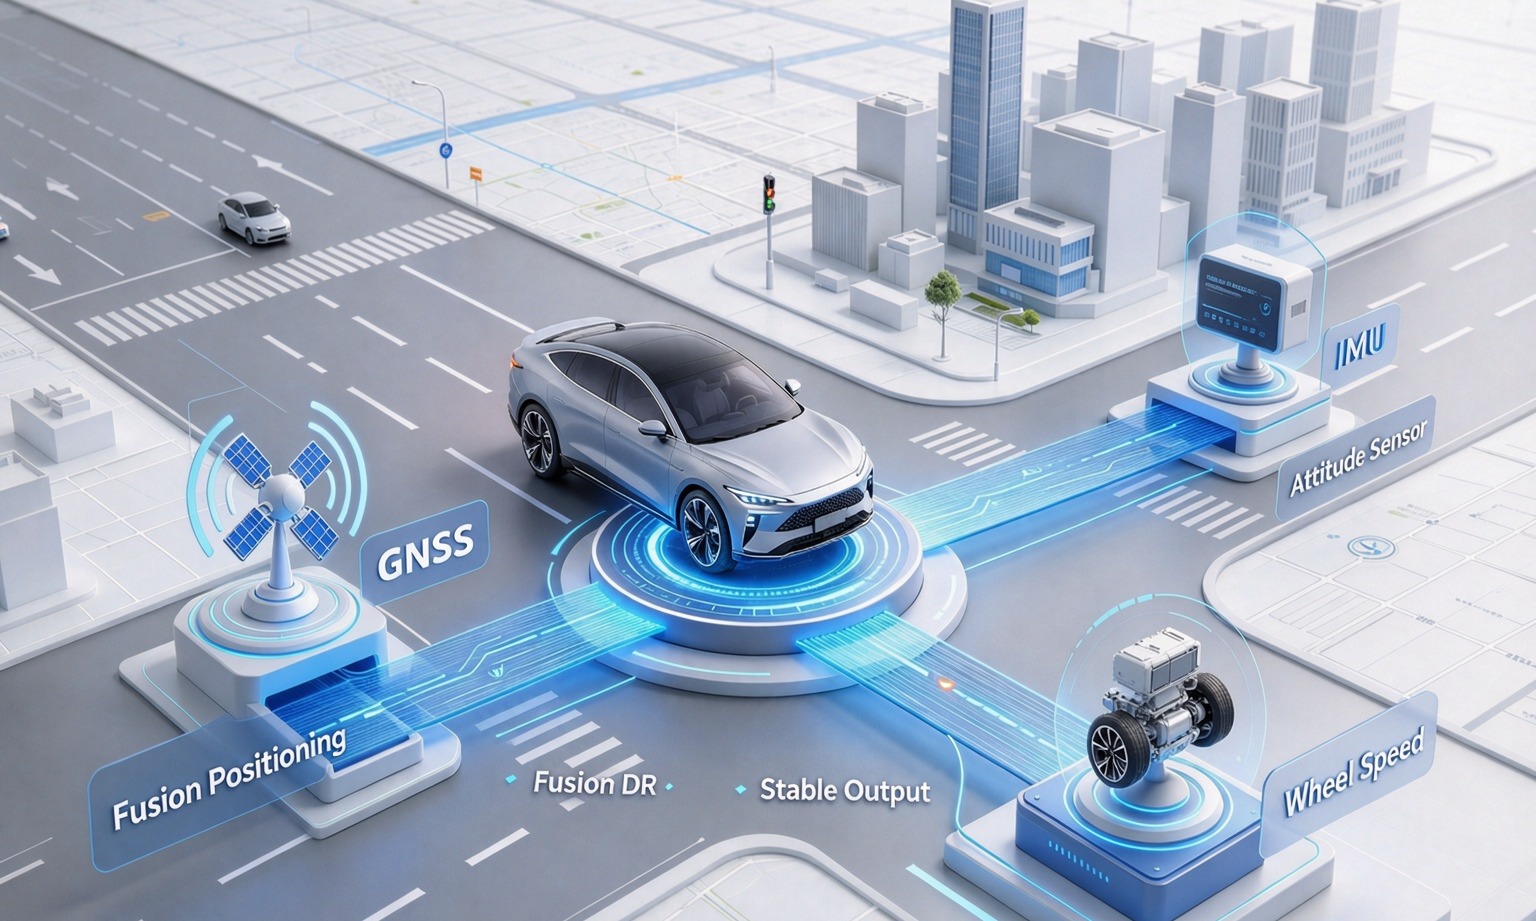
GNSS IMU Wheel Speed Fusion: три сенсори, три види істини
Більшість команд можуть описати всі три сенсори. Менше хто може сказати, у чому кожен з них є авторитетом, і ця різниця полягає в тому, що відрізняє ф'южн-дизайн від трьох пристроїв, підключених до одного корпусу.
| Сенсор | Авторитетний для | Ставка | Не вдається |
|---|---|---|---|
| GNSS / RTK | Абсолютне положення на Землі | 1–10 Гц | Втрата неба або отримання відображень |
| IMU | Швидкість обертання та питома сила | 100–200 Гц | Інтеграція власного упередження у дрейф |
| Швидкість коліс | Відстань, пройдена через шину | 20–100 Гц на CAN | Звіт про обертання, коли шина прослизає |
Читай цей стовпець за колонкою, і архітектура пише сама по собі: один датчик не має дрейфу, але й безперервності, інший має безперервність, але немає референсу, один ще не вимірює ґрунт безпосередньо і майже нічого не коштує.
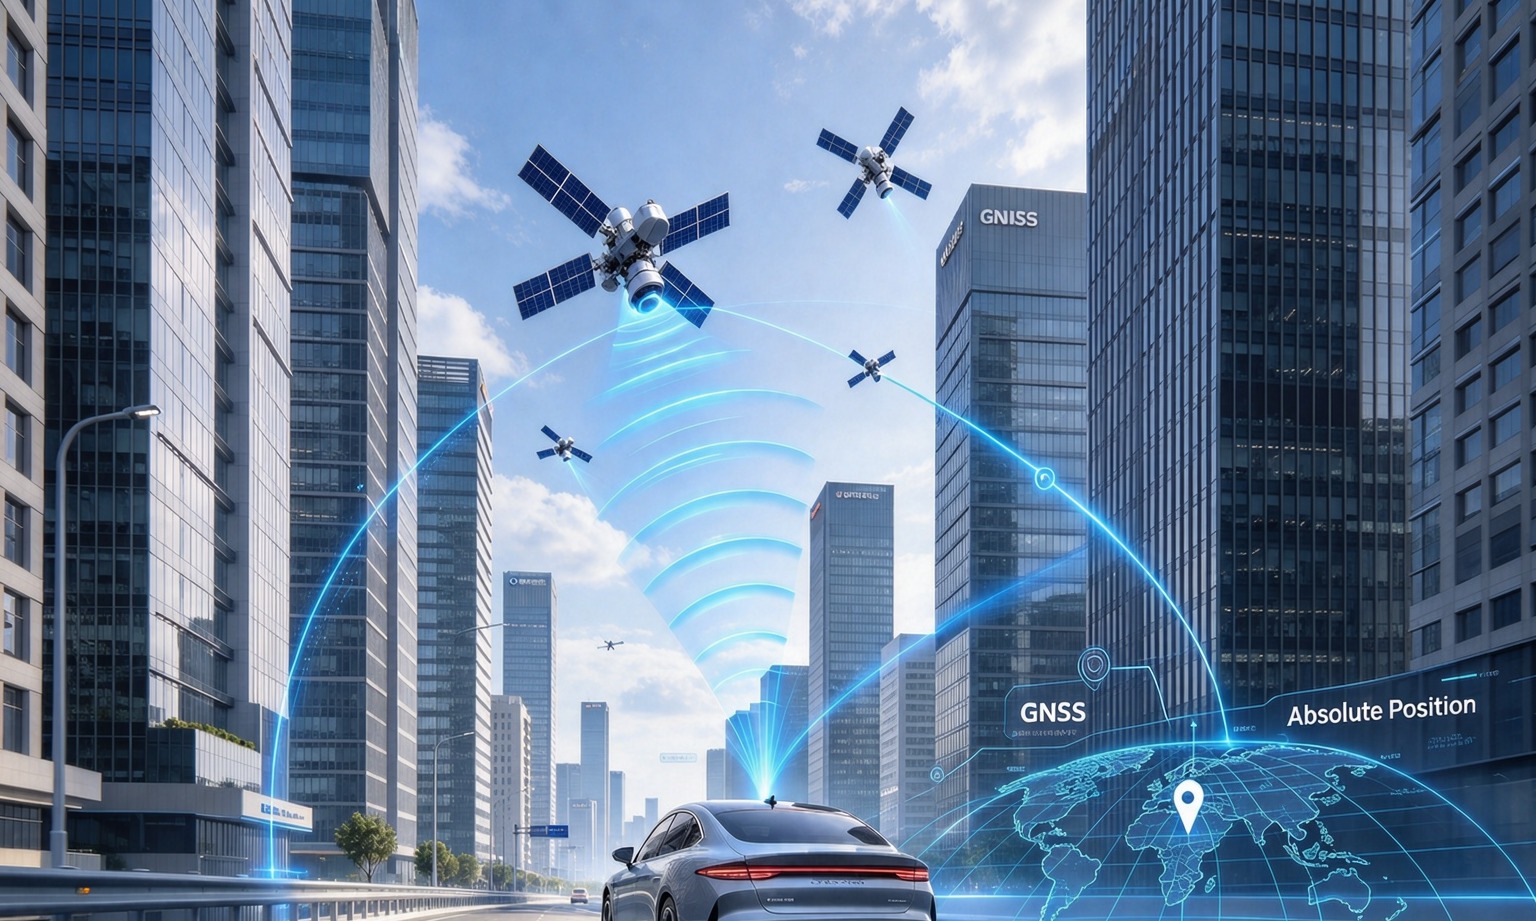
GNSS: Єдиний сенсор, який знає, де знаходиться «тут»
GNSS — єдиний сенсор, який може показати, де ви знаходитеся, навіть не буваючи там раніше. Все інше починається з припущення; GNSS починається з планети.
З RTK-корекціями він дає абсолютне положення на рівні сантиметра, і механізм варто зазначити прямо, оскільки він пояснює режими відмов пізніше: опорна станція на відомій координаті вимірює поточну атмосферну та орбітальну похибку, надсилає її як корекцію, а приймач віднімає. Корекція настільки хороша, наскільки хороша зв'язок, що її несе, і вид неба з антени — саме томуRTK проти PPKважливо для постобробки, але не допомагає рухомому транспортному засобі.
Дві властивості часто неправильно читаються. Перша — це швидкість: 1–10 Гц — це норма, тому між двома точками транспортний засіб може проїхати півметра зі швидкістю 50 км/год, і щось має заповнити цю прогалину. Друга — це те, що показник точності описує розподіл за визначених умов, а не обіцянку в кожен момент. У міському каньйоні позиція часто виглядає як чисте рішення, обчислене з відбитих сигналів, що гірше, ніж очевидна втрата фіксації, бо нічого на виході вас не попереджає. Механізми цього описані уПом'якшення багатопроменевих напрямків у міському позиціонуванні.
IMU: Швидко, плавно і неправильно за лічені секунди
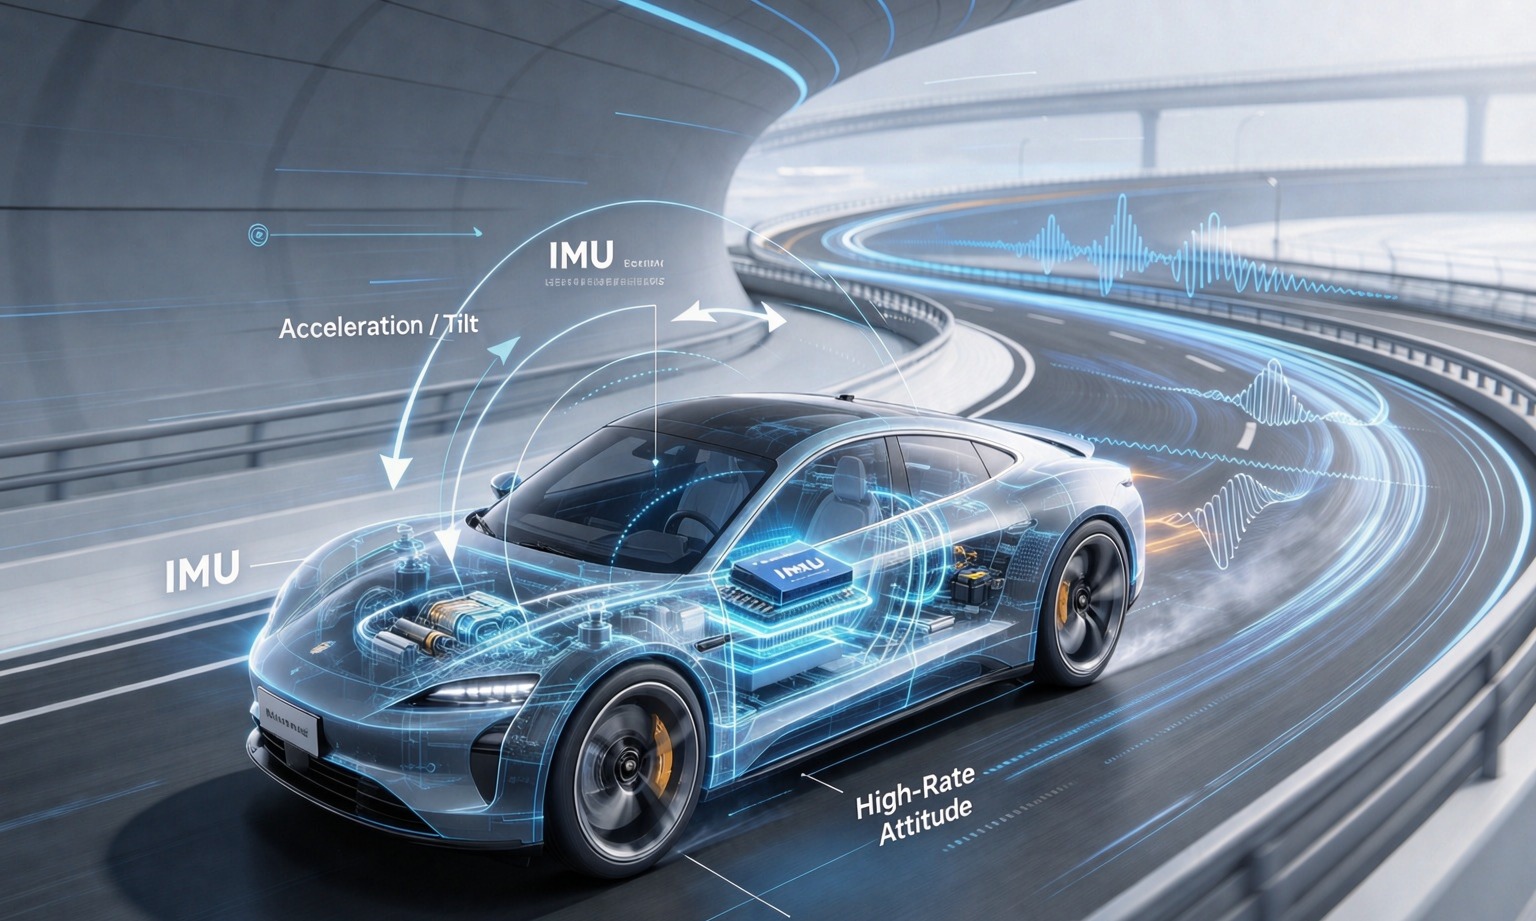
IMU — єдиний сенсор, який знає, що тіло зробило за останні десять мілісекунд. Гіроскоп вимірює швидкість обертання, акселерометр — специфічну силу, і інтегрування обох дає положення, потім швидкість, а потім короткострокову позицію, достатньо плавну для керування.
Це також сенсор, якому найчастіше довіряють: його вихід ніколи не виглядає зламаним. Жодного відключення, жодного сигналу тривоги, жодного стрибка. Колія просто м'яко відходить від дороги, і чим далі вона йде, тим більш правдоподібною здається.
Арифметика не є складною. Гіроскоп із залишковим зсувом 0,5°/с створює помилку курсу на 5° через десять секунд, якщо нічого не виправляється, і кожен пройдений метр після цього розміщується у неправильному напрямку. Акселерометр має таку ж проблему, але в більш тонкій формі: він не може відрізнити стійке прискорення від нахилу, тому фільтру потрібен GNSS або швидкість коліс, щоб визначити, що є чим.
Технічні листи викликають плутанину, оскільки інерційні характеристики складаються з трьох одиниць. «Рівень Центіметра протягом 3 секунд, рівень метра протягом 10 секунд» — це позиційне твердження, яке можна сприймати буквально. «Помилка в межах 5% після 120 секунд після втрати супутника» зазвичай є відсотком від пройденої відстані — 5% від двох кілометрів — це сто метрів. Обидва можуть бути істинними для однієї й тієї ж частини; Вони відповідають на різні питання.
Швидкість колеса: Найдешевший Observer, яким ніхто не володіє
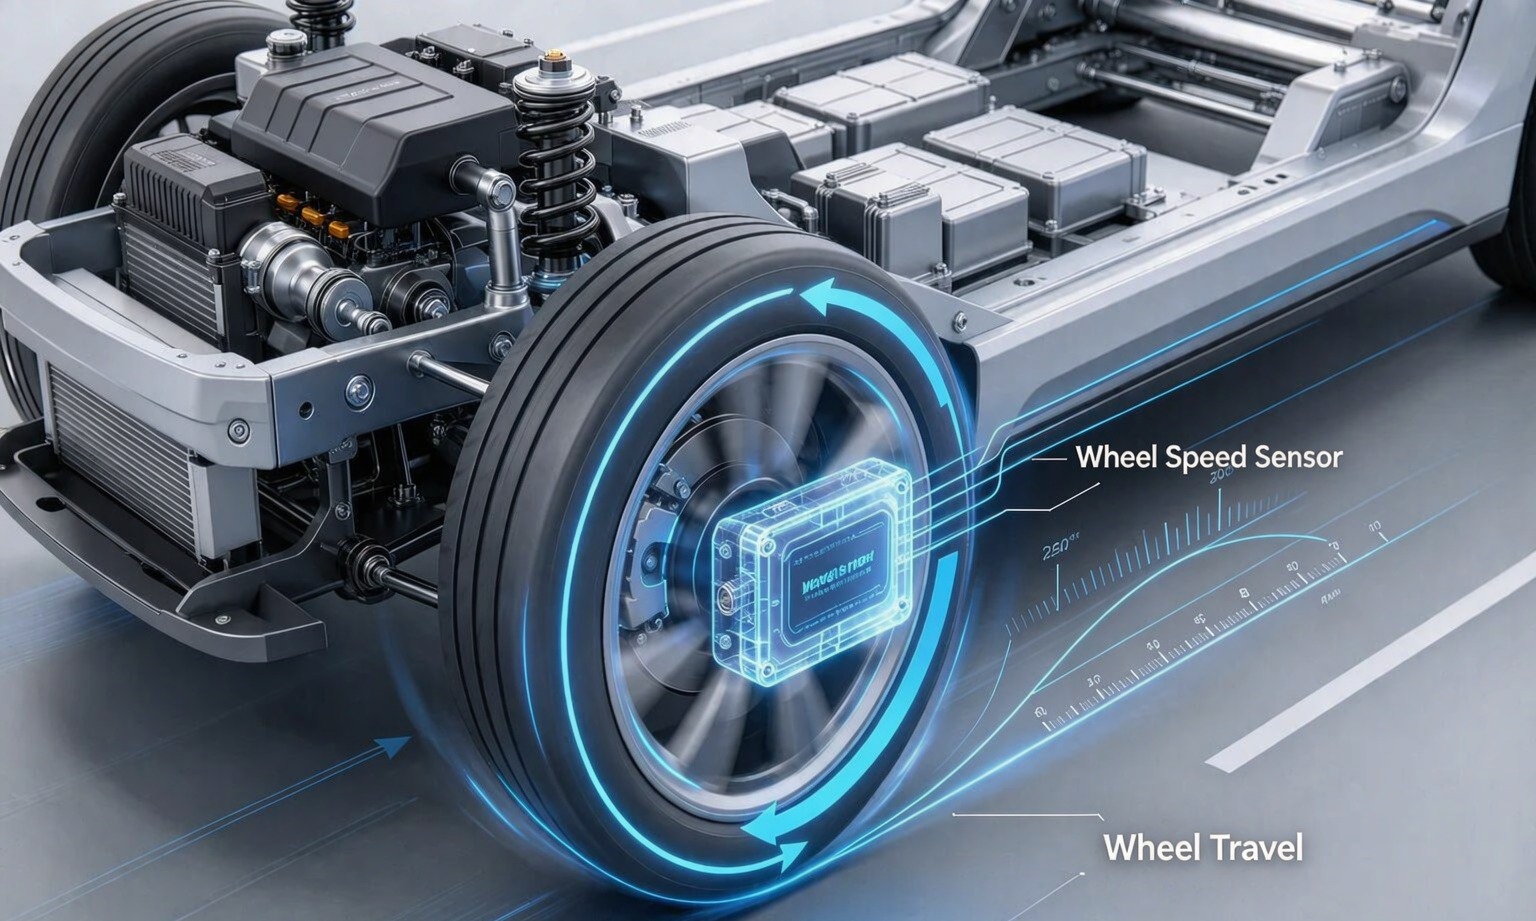
Швидкість коліс — єдиний датчик, який вимірює відстань через контакт із дорогою, що незначно порівняно з сантиметром RTK, саме тому його ігнорують.
Роздільна здатність краща, ніж більшість людей вважають. З кільцем із 48 зубцями та колом обертання 2 м один імпульс має близько 4 см ходу, який подається десятки разів на секунду у темпі ходьби — саме там, де GNSS-доплер найслабший. Він також надає фільтру шкалу еталон: без незалежного вимірювання відстані похибку масштабу в інерційному розчині можна виправити лише при поверненні GNSS.
Його слабкість так само проста. Датчик швидкості колеса показує обертання, а не рух. Під час гальмування, на льоду, на гравії або з заблокованим колесом обертання і хід зупиняються, і помилка не є невеликою — це може бути повна швидкість автомобіля. Ось чому корисний сигнал — це швидкості чотирьох коліс, а не одна середня швидкість автомобіля: різниця між лівим і правим сигналом дає фільтру, що щось прослизнує.
Потім є інтеграційна реальність, яка визначає більшість проєктів. У серійному автомобілі швидкості чотирьох коліс вже існують на шасі шині, опубліковані контролером ABS або ESC. Вони не знаходяться в приймачі GNSS, і модуль GNSS+INS — включно з нашим — їх не зчитує. Етап швидкості колеса з'єднується на рівні злиття або контролері домену над CAN, з власною затримкою та масштабуванням. Якщо постачальник каже, що їхній модуль «запобіжник на колесі», справедливе питання — на якому роз'ємі він потрапляє.
Як ці троє поєднуються в реальному автомобілі
Саме злиття не є привабливим: фільтр, який прогнозує за допомогою IMU на великій швидкості, коригує GNSS, коли з'являється надійне рішення, і обмежує швидкість колеса між ними. Що змінюється між транспортними засобами — це те, який сенсор у будь-який момент переносить рішення.
| Стан | Несення рішення | Що дивитися |
|---|---|---|
| Відкрита автомагістраль | GNSS, виправлено RTK | Нічого особливого; Це легкий випадок |
| Урбан-каньйон | IMU, з періодичним поверненням GNSS | Відбиті виправлення, які виглядають коректними |
| Короткий тунель | IMU плюс швидкість коліс | Помилка повторного входу в портал |
| Довгий тунель або підземний | Швидкість коліс, зниження IMU | Коефіцієнт масштабу та дрейф курсу |
| Маневр на низькій швидкості | Швидкість колеса плюс джерело курсу | Чи існує курс на 0 км/год |
| Поверхня з низьким тертям | IMU, знижена швидкість коліс | Виявлення ковзання, а не припущення ковзання |
Що ламається, коли одна нога відсутня
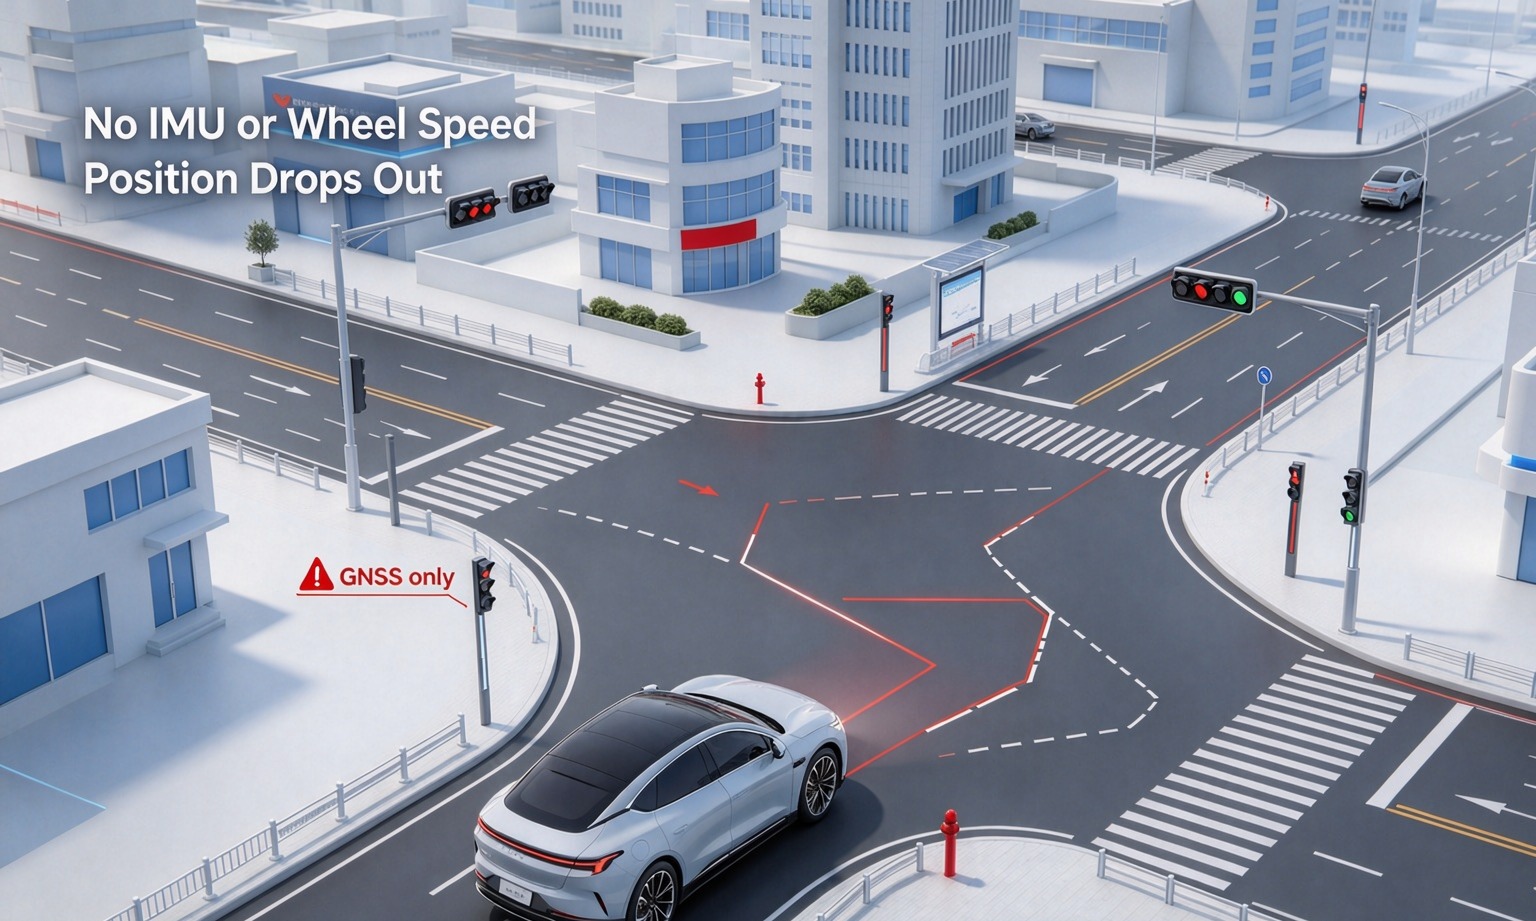
Зняття датчика — найшвидший спосіб побачити, що він робить; Ці три сигнатури достатньо відмінні, щоб їх діагностувати за журналом.
Тільки GNSS: доріжка з крапок
При частоті 5–10 Гц вихід — це послідовність позицій без проміжку. На кривій на швидкості проміжок між епохами є хордою, поки шасі рухається дугою. Заходиш у тунель — і взагалі немає виходу, тому контролер зупиняється або повертається назад — правильна поведінка і причина, чому ця конфігурація ніколи не виходить без водія.
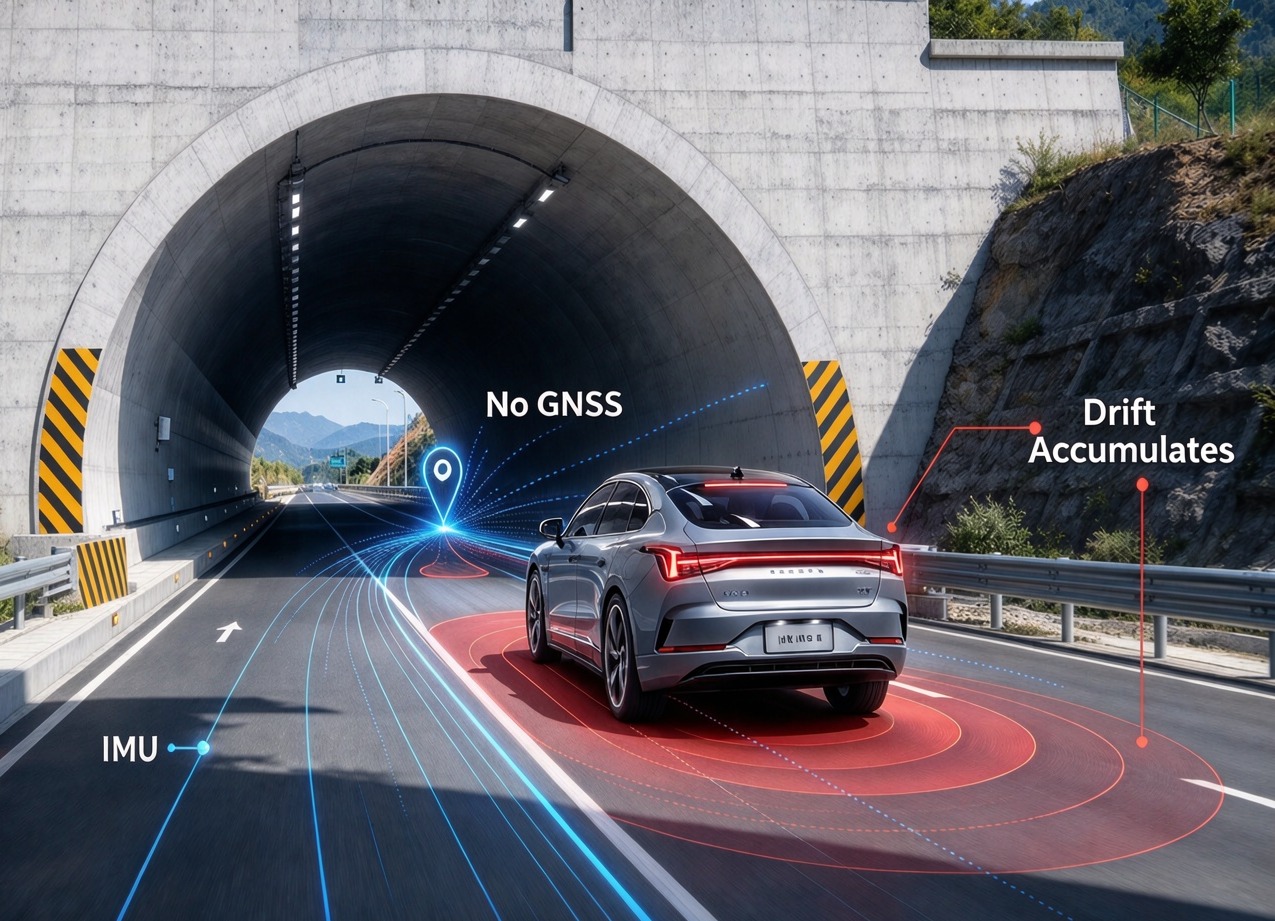
Тільки IMU: трек, що ввічливо згинається
Це небезпечний варіант, бо виглядає як робоча система. Позиція залишається плавною, ставлення правдоподібним, а помилка зростає без жодного попереджувального прапорця. Сто метрів у тунель транспортний засіб може бути на смузі від того місця, де система вважає, що він є, і оцінка довіри все одно виглядає прийнятною.
Лише швидкість коліс: відстань без напрямку
Ти ж знаєш, як далеко все закрутилося, і нічого більше. Немає курсу, немає абсолютного орієнтиру, і щойно шина ламає зчеплення, дистанція змінюється через те, наскільки колесо оберталося швидше за землю. Він хороший спостерігач і поганий навігатор.
П'ять помилок інтеграції, які ми найчастіше бачимо
Жодна з них не є алгоритмом; Усі вони проходять перевірку в технічному листі і з'являються на транспортному засобі.
- Важільний важіль живе на малюнку, а не на машині.Якщо антена стоїть на 1,2 м попереду задньої осі, система повідомляє про її положення, а не осі, і кожен контролер далі отримує зсув, доки хтось не виміряє його на реальній збірці.
- Обхват качення визначається з технічного листа шин.Ця цифра стосується порожньої шини при номінальному тиску. Радіус навантаження, знос і тиск змінюють його приблизно на один відсоток — це 10 м на кілометр — достатньо, щоб вийти з смуги транспортного засобу у довгому тунелі. Виміряйте: прокрутіть автомобіль на десять обертів коліс по обстеженій лінії.
- Одна з них була середня швидкість автомобіля замість чотирьох коліс.Середнє відкидає різницю між ліво-правими — це єдиний дешевий індикатор ковзання, який у вас є.
- Вирівнювання часу припускається, а не штампується.GNSS надходить на частоті 1 Гц з PPS-краєм; швидкість коліс у CAN досягає затримки 10–40 мс. При 20 м/с 20 мс — це 40 см похибки, яку не знімає налаштування фільтра.
- IMU встановлений на чомусь, що згинається.Кронштейн, що резонує, або позиція біля динаміка чи компресора, перетворює вібрацію на хибне прискорення, яке інтегрується в позицію. Жорсткий, метал до металу, настільки близько до осі, наскільки дозволяє ремень.
Два модулі, які покривають дві з трьох етапів
Коли програма транспортного засобу просить нас надати GNSS і інерційну половину цього стеку, вибір зазвичай зводиться до точності корпусу тунелю. Обидві нижче частини мають подвійне призначення: RTK, коли небо відкрите, інерційне, коли ні. Жоден із них не претендує на третю ногу — вона належить шасі.
JS-C8A — багатодіапазонний GNSS + INS
- RTK H ±(8 + 10⁻⁶· D) мм, V ±(15 + 10⁻⁶· D) мм
- Втрати сигналу 3 с: рівень см; 10 с: метр
- Гіроскоп 250°/с, зміщення 0,5°/с; Аксел 4 г, 20 мг
- 22 × 17 × 2,8 мм, BDS/GPS/GLONASS/Galileo
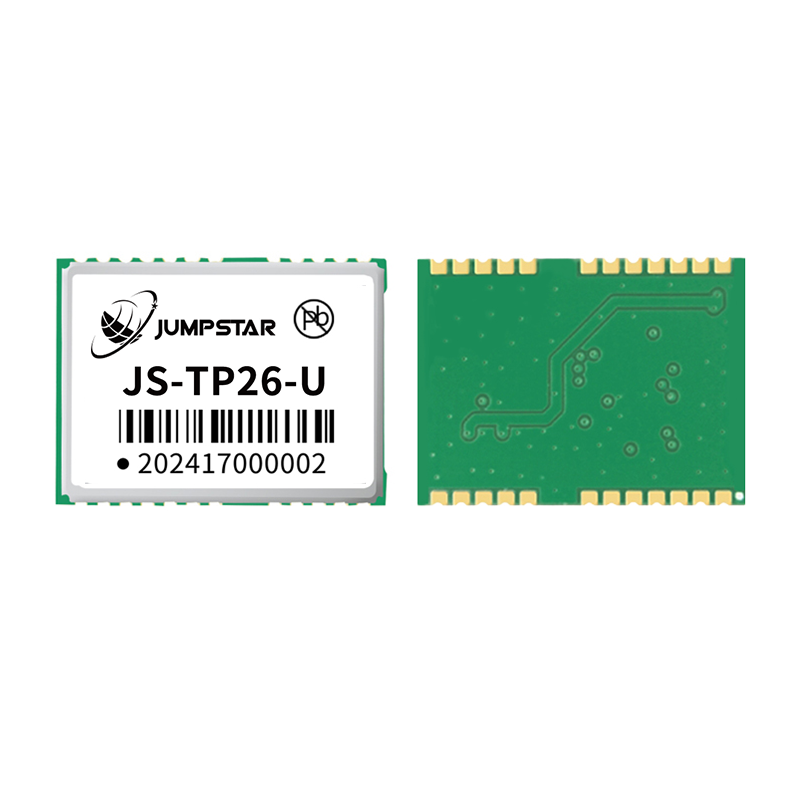
JS-TP26-U — L1+L5 GNSS + INS
- 135 каналів (L1: 75 + L5: 60)
- Одиночна точка H 1,0 м (L1+L5) / 2,5 м (L1)
- Шестивісна MEMS; Без обмежень щодо орієнтації встановлення
- 16,0 × 12,2 × 2,4 мм, 3 × UART
Ще дві знаходяться в одній сімействі і визначаються, коли домінує швидкість живлення або оновлення:JS-RK26-Uна 18–32 мА з вихідним сигналом 10 Гц та в одному діапазоніJS-RP26-Uна 20 Гц. Усі чотири наведені нижчеМодулі позиціонування мертвого розрахунку.
Як протестувати злиття перед тим, як прийняти рішення
Лабораторний тест доводить, що модуль працює. Це не доводить, що три сенсори працюють разом у вашому автомобілі. Три вимірювання мають значення.
- Помилка повторного входу порталу.Проїжджайте через тунель, яким насправді користується ваш маршрут, і порівняйте перший виправлення після виїзду з обстеженою точкою. Записуйте зсув у метрах і напрямку, а не «він залишався заблокованим». Запустіть обидва варіанти: помилка, що залежить від напрямку, на кріпленні або на гіроскопі.
- Коефіцієнт масштабування на огляданій петлі.Відстежте 200 м прямої з постійною швидкістю і порівняйте відстань, яку показуєте ваш термоядерний вихід, з оглядом. Потім повторіть це на мокрій або гравійній поверхні. Якщо помилка змінюється залежно від поверхні, вага на колесо занадто агресивна.
- Сирі колоди, цілодобовий статичний шум і один міський заїзд.Відстежте розсіяння позиції зі статичного тесту, потім накладайте швидкість коліс і фіксуйте статус GNSS на міському маршруті. Майже кожен «загадковий» стрибок, про який нас запитували, відображається там як виправлення, яке мало б бути відхилене, або як канал колеса, що не погоджується з протилежністю.
Питання, які найчастіше ставлять покупці
Чи може один модуль працювати з усіма трьома сенсорами?
Не на дорожньому транспорті. Модуль GNSS+INS охоплює дві частини; Швидкість коліс публікується шасі. Модуль, що рекламує всі три, викликає одне питання: який роз'єм приймає вхід на швидкість колеса?
Як довго IMU справді може тримати сантиметри?
Близько трьох секунд для MEMS-пристрою на рівні сантиметра, потім ще кілька метрів. Будь-що, що цитується за хвилини, описує іншу величину — зазвичай відсоток пройденої відстані.
Чи потрібно нам джерело напрямку з двома антенами?
Якщо стек потребує справжнього курсу в місці, заднім ходом або під час повільного паркування — так. Одна антена подає курс над землею, визначається лише під час руху і ніколи не повідомляє, куди спрямовано тіло. Компроміс — це друга антена, базова лінія та монтажна робота — покрита всімНапрямок RTK з двома антенами.
Чи варто витрачати зусилля на швидкість колеса, якщо IMU хороший?
Так, за ціною: це найдешевший спосіб зменшити помилку на відстані в довгому укритті і єдиний вхід, який працює у темпі ходьби. Варте лише для кожного колеса з часовою міткою; середня швидкість на повільному автобусі додає мало більше, ніж вже знає IMU.
Жодне з цього не замінює ретельний дизайн GNSS IMU колеса зі швидкістю, але це робить розмову з постачальником специфічною. Для ширшого виду системи,GNSS для автономних транспортних засобівохоплює навколишню архітектуру, іЗлиття IMU у середовищах, заперечених GNSSГлибше занурюється у фільтр.
Побудова позиційного стеку для транспортного засобу?
Розкажіть маршрут, довжину тунелів, шину шасі та точність, яку потрібен контролер. Ми скажемо, які дві ноги може нести модуль, а звідки має взяти третю.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


