












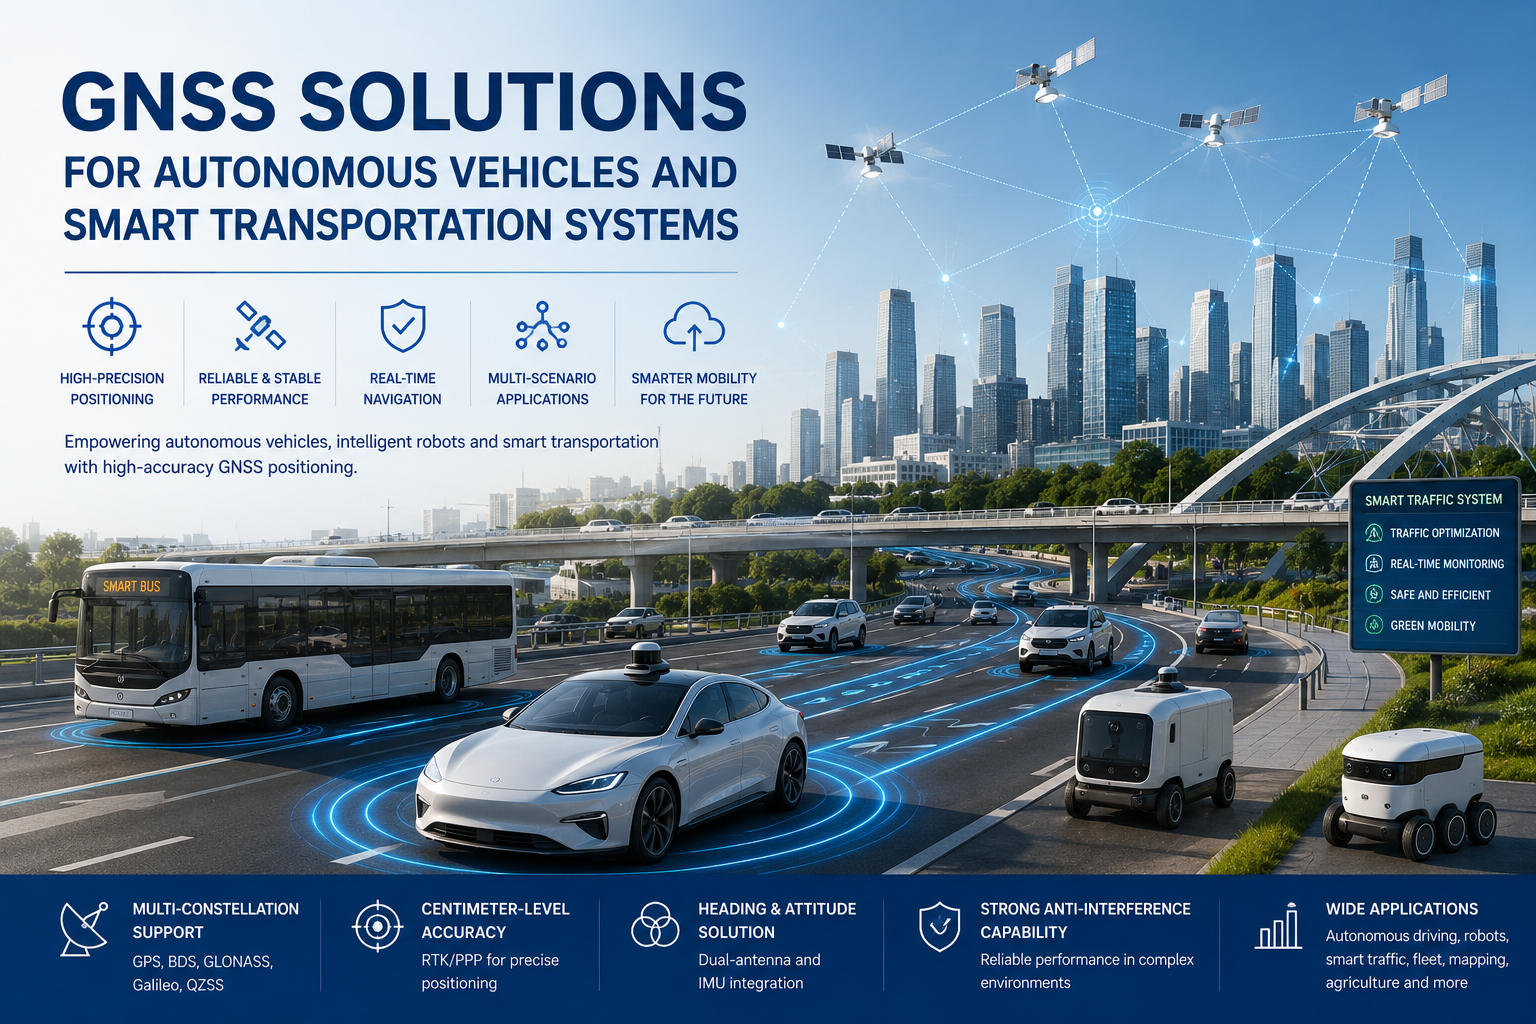
Автономні транспортні засоби, автономні мобільні роботи (AMR), автономні газонокосарки, інтелектуальні транспортні системи та автоматизовані логістичні транспортні засоби переходять від пілотних проєктів до комерційного впровадження. Ці платформи повинні знати, де вони знаходяться, у який бік дивляться і як рухаються — надійно та в режимі реального часу. Приблизних GPS-координат недостатньо, щоб робот міг слідувати маршруту, трактору — щоб тримати ряд на полі, а транспортний засіб — залишатися в смузі на громадській дорозі.
Саме тому високоточні технології позиціонування — RTK, мультисузір'я та багаточастотний прийом, подвійний напрямок антен і навігація з підтримкою IMU — стають стандартними будівельними блоками автономних платформ.Рішення GNSS для автономних транспортних засобівОб'єднуйте ці технології в систему позиціонування, яка надає інформацію про положення, курс, швидкість і рух з частотою оновлення, на які може діяти система керування. Для OEM та системних інтеграторів розуміння того, як ці технології працюють разом, є першим кроком у виборі відповідного апаратного забезпечення.
Чому автономним транспортним засобам потрібно більше, ніж стандартний GPS
Стандартний споживчий GNSS показує позицію з точністю на рівні лічильника. Для автономної платформи цього рідко достатньо. Обмеження швидко проявляються в реальних умовах:
- Будівлі відбивають супутникові сигнали та створюютьБагатошляхові помилкице зміщує заявлену позицію на кілька метрів.
- Дерева, мости та інші перешкоди блокують супутниковий сигнал і погіршують ремонт.
- Тунелі та парковки спричиняють повні відключення GNSS, хоча й короткочасно.
- Міські каньйони можуть створювати нестабільні позиції для стрибків навіть тоді, коли небо номінально видно.
- Автономний автомобіль потребуєІнформація про заголовок, не лише широту і довготу — знати, де ти знаходишся, не те саме, що знати, куди дивишся.
Тяжкість цих наслідків залежить від середовища. У густонаселених міських районах багатошляхові та блокування можуть домінувати в бюджеті помилок, як показано на прикладіНавігація автономних транспортних засобів у міських каньйонах. Саме тому автономні платформи поєднують високоточний GNSS із датчиками курсу та інерціальною навігацією, а не покладаються на єдине джерело позиціонування.
RTK GNSS для позиціонування транспортного засобу на рівні сантиметра
Позиціонування в реальному часі (RTK) використовує коригувальні дані з базової станції або корекційної мережі для усунення спільних помилок у супутникових вимірюваннях. Результатом є точність позиціонування на рівні сантиметра, що змінює можливості транспортного засобу:
- Високоточне відстежування маршруту.Транспортний засіб може відстежувати заздалегідь визначений маршрут із повторюваністю на рівні дециметра або сантиметра.
- Повторюване позиціонування.Операції, які мають повернутися до тієї ж лінії або точки — наприклад, трактор, що працює на полі — можна відтворювати один за одним.
- Робота на рівні смуги.Автоматизовані транспортні засоби можуть розрізняти смуги та утримувати стабільне бокове положення.
RTK особливо цінний для автономних тракторів, мобільних роботів і автоматизованих транспортних засобів, які слідують заздалегідь визначеним маршрутам. Корекційний двигун і RF-передня частина зазвичай забезпечуються апаратним забезпеченням, таким як JUMPSTARВисокоточні RTK-модулі, тоді як вибір джерела корекції — базова станція, мережевий RTK або PPK — залежить від області розгортання, як це обговорюється уRTK проти методів корекції PPK. Варто чітко зазначити обмеження: RTK потребує надійного коригуючого каналу та розумної видимості неба, тому він не може гарантувати безперервну точність на рівні сантиметрів у кожному середовищі окремо.
Подвійна антенна GNSS для точного визначення курсу
Автономний транспортний засіб повинен відповідати на два питання одночасно:де ятав якому напрямку я дивлюся. Позиція відповідає на перше; Заголовок відповідає другий. Положення визначає одна антена GNSS, алеGNSS з двома антенамиКонфігурація вимірює базову лінію між двома антенами і безпосередньо виводить курс на основі спостережень у фазі несучої фази.
Напрямок з двома антенами дає практичні переваги автономним платформам:
- Точний курс навіть на місці або на дуже низькій швидкості, де оцінки на основі колеса та гіроскопа дрейфують.
- Зменшена залежність від магнітних датчиків, які порушуються двигунами, акумуляторами та сталевими конструкціями.
- Більш надійне орієнтування автомобіля для керування, планування маршруту та уникнення перешкод.
- Стабільний референс, що підтримує синтез сенсорів з інерційними даними.
Для автономного керування та навігації подвійна антена GNSS є потужним доповненням до позиціонування RTK. JUMPSTAR пропонуєGNSS-плати з двома антенамидля цієї ролі; Якщо платформі потрібен надійний напрямок, друга антена зазвичай є кращою інвестицією, ніж магнітометр.
GNSS + IMU для навігаційної безперервності
Якою б ефективною не працювала GNSS на відкритому небі, сигнали стають слабкими або недоступними в певних ситуаціях: тунелі, паркувальних споруди, густонаселені міські райони, дороги, вкриті деревами, будівлі та промислові середовища. Для автономного транспортного засобу двосекундний збій може призвести до втрати позиції в смузі; Десятисекундне відключення може зупинити місію.
Поєднання GNSS з інерціальною одиницею вимірювання (IMU) — іноді це називаютьGNSS/INSабомертве розплата— дозволяє системі продовжувати генерувати оцінки положення, курсу та швидкості під час коротких перерв GNSS. IMU вимірює прискорення та кутову швидкість; Двигун синтезу поширює останній правильний фікс вперед, доки супутники не повернуться. Вебсайт JUMPSTAR конкретно описує використання даних RTK корекції у поєднанні з даними IMU для автономних транспортних засобів і мобільних платформ, а також ширшу темуСинтез датчиків IMU у середовищах, відмовлених GNSSДетально пояснює компроміси.
Одне потрібно прояснити: мости мертвого розрахуваннякороткийпереривання, але не можуть усунути накопичені помилки під час тривалих відключень. Правильне очікування — це безперервність через тунель або лінію дерев, а не імунітет у повністю відмовленому GNSS.
Рішення GNSS для автономних транспортних засобів та розумного транспорту
Однакові базові технології застосовуються по-різному в різних сферах застосування. Декілька сценаріїв ілюструють, як вимоги перетворюються на вибір системи:
Автономні мобільні роботи.Складські та зовнішні AMR потребують точного позиціонування, слідування маршрутів, інформації про курс і навігації в реальному часі. У структурованому, але щільному складі RTK з мертвим розрахунком тримає роботів у проходах із стійками, де супутники частково заблоковані. GNSS для автономних роботів зазвичай поєднує компактний модуль з IMU та одометрією.
Автономні газонокосарки.Газонокосарка повинна тримати чіткі межі, слідувати повторюваним маршрутам і обходити перешкоди. Позиціонування на рівні субметра до сантиметра, у поєднанні з курсом і уникненням перешкод, забезпечує безпечну роботу на межах і ефективне покриття великих площ.
Автономні сільськогосподарські транспортні засоби.Автоматизоване керування, слідування за рядами та повторювані польові операції базуються на точності рівня RTK. Вигода вимірювана: зменшене перекриття між проходами, стабільне розташування рядків і можливість повертатися до тієї ж лінії в наступних операціях.
Інтелектуальні транспортні системи.Розумні транспортні системи використовують позиціонування для відстеження транспортних засобів, управління автопарком, навігації, координації транспортних засобів та інфраструктурних послуг. Вимоги тут часто менш вимогливі, ніж польова робототехніка — точність підметра та надійні оновлення важливіші за повторюваність на рівні сантиметрів — але інтерфейси безперервності та комунікації є критично важливими.
Що слід враховувати при виборі рішення для GNSS?
Вибір системи позиціонування GNSS для автономної платформи зводиться до практичного списку з восьми пунктів:
- Точність позиціонування.Визначте, чи потрібна застосунку точність на рівні лічильника, субметра чи сантиметра — це єдине рішення визначає всю архітектуру.
- Точність курсу.Потрібні для автономного кермування та орієнтації автомобіля. Розглянемо, чи достатньо однієї антени плюс магнітометр, чи виправдано використовувати GNSS з двома антенами.
- Підтримка сузір'я та частоти.Мультисузір'я та багаточастотний прийом покращують доступність і стійкість, особливо уЧастотні діапазони L1/L2/L5та перекриті середовища.
- Підтримка корекції RTK.Перевірте, чи може приймач обробляти формат корекції, який використовується у вашому регіоні та застосунку — RTCM, мережевий RTK або PPP-RTK.
- IMU / Dead Reckoning.Важливо, коли очікується тимчасове блокування GNSS — тунелі, паркінги, дерева чи промислові зали.
- Можливості протидії перешкодам.Розглянемо середовища з електромагнітними перешкодами та багатошляховими ефектами, де стійкість приймача визначає реальну продуктивність.
- Комунікаційні інтерфейси.Варіанти CAN, UART, RS232, RS485, Ethernet або бездротові підключення мають відповідати системі керування транспортним засобом та архітектурі інтеграції.
- Механічні та екологічні вимоги.Розмір, енергоспоживання, робоча температура, гідроізоляція та стійкість до вібрації — усе це впливає на те, яке обладнання можна розгорнути.
Як JUMPSTAR підтримує автономні навігаційні додатки
JUMPSTAR — виробник технологій GNSS, який надає обладнання для позиціонування автономних систем і робототехніки. Портфоліо автономних систем включає плати GNSS з двома антенами, модулі мертвого розрахунку, рішення для позиціонування RTK,Навігаційні рішення GNSS/INSта термінали позиціонування транспортних засобів і автопарків, що охоплюютьGNSS-модулі, OEM-плати та приймачі RTKу продуктовому асортименті. Сторінки додатків компанії ідентифікують автономних мобільних роботів, газонокосарок і інтелектуальних транспортних систем як підтримувані сценарії.
Як технічне джерело,X27зазначено на офіційній сторінці продукту як застосовний до систем автономного керування, безпілотних апаратів та роботів. Суть не в порівнянні специфікації, а в закономірності: постачальник, який називає ці застосунки, повинен мати змогу обговорювати весь ланцюжок — від розташування антен і базової лінії курсу до інтерфейсів корекційного джерела та інтеграції.
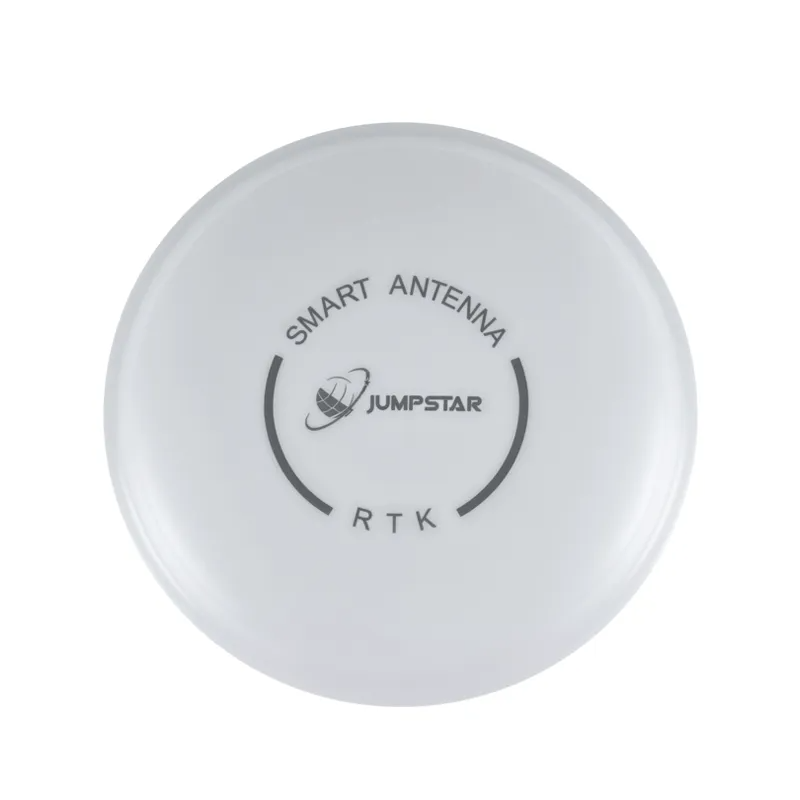
Антена JGNSS X27 GNSS для автономного водіння, безпілотних апаратів та робототехнічних застосувань.
Створення системи позиціонування для автономного руху
Автономні транспортні засоби потребують систем позиціонування, які забезпечують більше, ніж базові GPS-координати. ПрактичністьРішення GNSS для автономних транспортних засобівПоєднуйте багатосузір'я GNSS, RTK, курс з подвійною антеною, IMU/мертвий рахунок, і надійний зв'язок — і відповідна конфігурація залежить від типу апарата, необхідної точності, робочого середовища, очікуваного блокування GNSS та вимог до інтеграції. Складський AMR, польовий робот і дорожній транспортний засіб матимуть різні комбінації одних і тих самих технологій.
Якщо ви розробляєте автономний транспортний засіб, мобільного робота або розумну транспортну систему, зверніться до JUMPSTAR, щоб обговорити ваші вимоги до позиціонування та інтеграції GNSS.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


