












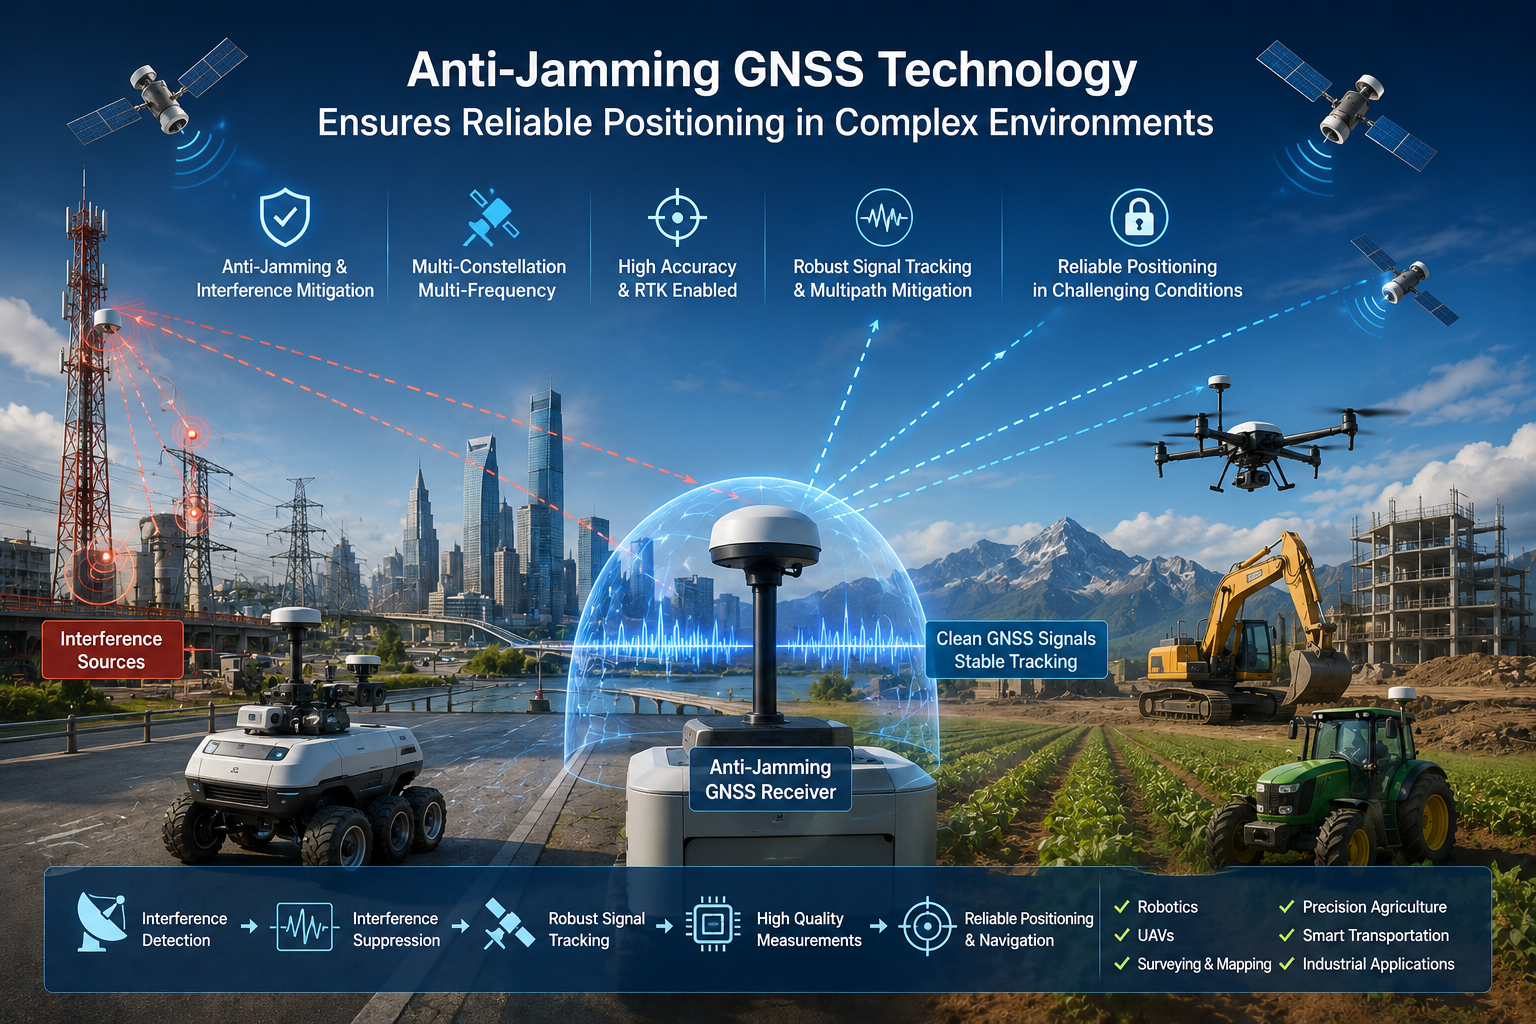
Застосування GNSS поширюються у все більш вимогливі середовища: автономні роботи, БПЛА, що літають поруч із енергоінфраструктурою, розумний транспорт у міських районах, обстеження навколо металевих конструкцій та прецизійна сільськогосподарська техніка на відкритих полях. Супутникові сигнали надходять на поверхню Землі на надзвичайно низьких рівнях потужності — значно слабших за більшість інших радіосигналів поблизу — що робить приймач вразливим до небажаних радіочастотних сигналів і сигналів, відбитих від будівель, транспортних засобів і металевих конструкцій.
З цієї причини лише висока точність позиціонування вже недостатньо. Приймач може виглядати чудово на папері, але якщо він не може стабільно виправити рішення, коли RF-середовище стає агресивним, додаток зазнає невдачі. Надійність при перешкодах має таке ж значення, як і точність, і саме тут на допомогу з'являється технологія проти глушіння GNSS. У цій статті пояснюється, що таке перешкоди GNSS, як вони погіршують позиціонування, як працюють техніки протиглушіння та що OEM повинні оцінювати при виборі приймача або модуля GNSS для захисту від глушіння.
Що таке перешкоди від GNSS?
GNSS-приймач повинен виявляти та обробляти надзвичайно слабкі супутникові сигнали — зазвичай близько −125 дБм або нижче на антені. Коли інші радіочастотні сигнали потрапляють у передню частину приймача, вони можуть перевантажити цей крихітний сигнал: зменшуючи умови співвідношення сигнал-шум, порушуючи супутникове захоплення, збільшуючи помилки позиціонування, уповільнюючи зближення RTK, а в важких випадках — повну втрату доступності позиціонування.
Головна ідея проста. Проблема не в тому, що супутники зникають з неба; приймач може просто не відокремити корисні GNSS-сигнали від небажаної радіочастотної енергії, що надходить на ту ж антену. Коли це розділення не спрацьовує, вимірювання погіршуються, і вихід положення погіршується разом із ними. Пом'якшення перешкод GNSS дозволяє використовувати вимірювання навіть за наявності небажаної радіочастотної енергії.
Звідки беруться перешкоди GNSS?
Джерела перешкод поділяються на три основні категорії, і реальне розгортання може стикатися з кількома з них одночасно.
Навмисне втручання
Навмисні перешкоди включають глушіння та інші форми навмисних радіочастотних перешкод, спрямованих на порушення прийому GNSS — наприклад, передачу радіочастотної енергії в діапазонах GNSS або поблизу них, щоб ускладнити або унеможливити відстеження супутників. Це питання безпеки та стійкості критичної інфраструктури та будь-якої системи, робота якої залежить від безперервного позиціонування.
Ненавмисне втручання
Більшість перешкод у промислових середовищах є ненавмисними. Промислова електроніка, силова електроніка, двигуни, комунікаційне обладнання та погано екранована електроніка можуть випромінювати енергію, що потрапляє в діапазони GNSS, або випромінювати широкосмуговий шум, який фронталь приймача не може повністю відфільтрувати. Ці джерела часто розташовані близько до антени, що робить їх особливо шкідливими.
Перешкоди на рівні платформи
Третім джерелом є сама платформа. Роботи, БПЛА та транспортні засоби мають комутаційні джерела живлення, двигуни, цифрову електроніку та комунікаційні модулі, які можуть випромінювати перешкоди на антену GNSS, встановлену на тій же платформі. Розташування антени, заземлення, екранування та фільтрація фронтенду визначають, скільки шуму потрапляє до приймача.
Як перешкоди GNSS впливають на ефективність позиціонування
Вплив інтерференції на систему позиціонування утворює каскад. Залежно від тяжкості, OEM може побачити будь-яке з наступного:
- Втрата супутникового відстеження— приймач опускає фіксацію на окремих супутниках, зменшуючи доступну геометрію для визначення позиції.
- Зменшена доступність позиціонування— система може припинити виведення позиції або перейти в режим нижчої точності на кілька хвилин або довше.
- Проблеми збіжності RTK— перешкоди роблять вимірювання несучої фази шумнішими, тому ініціалізація та фіксація RTK стають повільнішими та менш стабільними.
- Збільшені помилки позиціонування— навіть коли фіксація підтримується, деградовані вимірювання можуть призводити до позицій, які стрибають, відхиляються або виходять за межі очікуваного бюджету помилок.
- Нестабільність навігації— на БПЛА, роботах і автономних транспортних засобах нестабільне положення поширюється безпосередньо в навігаційні та керуючі петлі, які керують платформою.
Надійність позиціонування — це вимога на рівні системи, а не просто специфікація точності. Приймач, який досягає цільової точності на полігоні відкритого неба, все одно може зазнати невдачі в польових умовах, якщо не може впоратися з радіочастотними умовами реального середовища.
Технологія проти глушіння GNSS: як вона працює?
Технологія протиглушіння GNSS — це не одна функція, а набір методів, що охоплюють RF-передню частину приймача, обробку сигналів і двигун позиціонування. Надійні приймачі проти глушіння поєднують кілька шарів:
- Виявлення перешкод— приймач безперервно контролює радіочастотне середовище, виявляючи аномальну радіочастотну енергію або раптові зміни умов сигналу, що свідчать про наявність перешкод.
- Пригнічення перешкод— після виявлення перешкод методи придушення зменшують її вплив на обробку сигналу, наприклад, відкидаючи вузькосмугові або однотонні перешкоди всередині частотних діапазонів GNSS.
- Надійне відстеження сигналу— петлі відстеження призначені для утримування супутникових сигналів якомога довше в умовах деградації, підтримуючи фіксацію там, де звичайний приймач міг би здатися.
- Прийом мультисузір'я— обробляючи GPS, BDS, GLONASS, Galileo, QZSS та інші сузір'я одночасно (залежно від продукту), система отримує більше корисних сигналів і більшу резервність, коли деякі з них зазнають впливу.
- Багаточастотний прийом— відстеження L1, L2 і L5 додає різноманіття: перешкоди рідко впливають на всі діапазони однаково, тому багаточастотний прийом дає позиціонуючому двигуну альтернативи для роботи.
Важливо бути точним щодо того, що ці техніки можуть і не можуть робити. Мультисузір'я та багаточастотний прийом значно підвищують стійкість, але не усувають перешкоди повністю — потужний глушник все одно може перевантажити будь-який приймач. Мета технології протиглушіння — розширити діапазон умов, за яких система продовжує створювати корисне позиціонування, що саме потрібно промисловим застосуванням. Для довідки дивіться нашу статтю пробагатосузір'я GNSS та частотні діапазони L1, L2 і L5.
Антиглушіння — це не те саме, що багатошляхове пом'якшення
Інтерференційні, багатошляхові та іоносферні ефекти часто обговорюються разом, але це різні проблеми з різними способами лікування.
- Інтерференціяпозначає небажану радіочастотну енергію, яка погіршує прийом і обробку сигналу GNSS — наприклад, глушник або промисловий передавач поблизу антени.
- Багатопроменева системавиникає, коли сигнали GNSS відбиваються від будівель, металевих конструкцій або транспортних засобів і досягають антени як безпосередньо, так і через шляхи відбиття. Відбиті сигнали накладаються на прямий сигнал і створюють помилки вимірювання, які фільтрація сама по собі не може виправити.
- Іоносферні ефектиспричинені змінами в іоносфері, які впливають на поширення сигналу GNSS, особливо в певних умовах і регіонах. Вони змінюють затримку сигналу так, що їх потрібно моделювати або коригувати.
Ці проблеми можуть виникати одночасно, тому високонадійна GNSS-система охоплює кілька напрямків одночасно: зменшення перешкод, багатошляховий, іоносферний захист, цілісність сигналу та багаточастотний прийом. Приймач, який добре справляється з перешкодами, все одно може мати труднощі з багатопроменевим з'єднанням у міському каньйоні, і навпаки. Детальніше дивіться у нашому посібникубагатошляхове пом'якшення та передові алгоритми для міського позиціонування.
Чому антиглушіння важливе для високоточного RTK
RTK підвищує планку продуктивності приймача. Рішення RTK не просто дає позицію; Потрібні стабільні відстеження несучої фази, надійна обробка корекцій, швидка і стабільна збіжність, а також безперервні фіксовані рішення — усі вони вразливі до перешкод:
Інтерференція додає шуму до вимірювань несучої фази, ускладнюючи розв'язання цілочисельних неоднозначностей і фіксоване розв'язання. Результатом є повільніша ініціалізація, частіша втрата фіксації та довші періоди зниження точності. У геодезії, картографуванні БПЛА, сільськогосподарській техніці, автономних роботах та енергетичній інспекції, система RTK, яка виходить із фіксованого режиму в шумному середовищі, може бути такою ж руйнівною, як і та, що ніколи не досягає сантиметрової точності.
Ось чому здатність проти глушіння має таке ж значення, як і теоретична точність. Приймач, який втрачає фіксацію щоразу, коли контролер двигуна перемикається або поруч активується передавач, на практиці менш корисний, ніж той, що зберігає безперервне фіксоване рішення за тих самих умов. Придушення перешкод GNSS і стабільна продуктивність RTK йдуть пліч-о-пліч.
Антиглушіння GNSS для різних промислових застосувань
Те, як антизаклинання має значення, залежить від застосування:
БПЛА та дрони
Платформи БПЛА маленькі, швидкі та електрично шумні. Інтеграція має бути легкою, позиціонування має залишатися стабільним під час динамічного руху, а радіочастотне середовище — власна електроніка, відеозв'язки та керуючі лінії БПЛА — може бути переповненим. Низька затримка та висока частота оновлень мають таке ж значення, як і відхилення перешкод.
Автономні роботи
Роботи на відкритому повітрі потребують слідування маршруту та повторюваного позиціонування протягом тривалих робочих годин. Їхні власні двигуни, джерела живлення та комунікаційні модулі створюють перешкоди на рівні платформи, а будівлі та металеві прилади додають багатопроменевий зв'язок. Безперервне позиціонування має значення, оскільки прогалина в подачі позицій перериває роботу робота.
Точне сільське господарство
Сільськогосподарська техніка пересувається відкритими полями з повторюваними маршрутами, орієнтацією техніки та автономними знаряддями. Джерел перешкод менше, ніж у міських районах, але надійність на великих полях і тривалих робочих днях є надзвичайно важливою — фіксація, що падає під час проходу, означає пропущений або накладений рядок.
Інспекція електроенергії та інфраструктури
Інспекційні платформи працюють поруч із електрообладнанням, підстанціями та металевими конструкціями, де радіочастотне середовище є складним і непередбачуваним. Надійне позиціонування поблизу інфраструктури вимагає приймачів, які терплять перешкоди і підтримують відстежування сигналів у присутності сильної близької енергії.
Геодезія та картографування
Дослідницькі бригади вимагають точності на рівні сантиметрів і надійного фіксування RTK. Доступність сигналу та багатошляховик навколо структур визначають, наскільки надійно пара база-ровер досягає фіксованого рішення, і перешкоди можуть повністю зупинити виробництво.
На що OEM-виробники повинні звертати увагу в приймачі GNSS з захистом від глушіння?
Під час оцінки приймача або модуля GNSS, що захищає від глушіння, зчитуйте технічний лист із фактичним профілем місії. Критерії, які мають найбільше значення:
- Виявлення та придушення перешкод— чи реалізує продукт спеціалізовані методи виявлення та придушення, як описано в офіційних специфікаціях?
- Підтримка мультисузір'я— перевірити, які сузір'я фактично підтримуються (GPS, BDS, GLONASS, Galileo, QZSS та інші); Більше сузір'їв означає більшу резервність при деградації деяких сигналів.
- Підтримка кількох частот— Покриття L1, L2 та L5 додає різноманітності проти перешкод і підвищує стійкість RTK; Підтвердіть діапазони з технічного листа.
- Продуктивність RTK— оцінити точність RTK, швидкість ініціалізації, підтримку протоколу корекції та стабільність фіксованого розв'язку за деградованих умов.
- Update rate and latency— динамічні платформи потребують свіжих даних про позицію з високими швидкостями та низькою затримкою; Перевірте реальні цифри приймача.
- Багатошляхове пом'якшення— для міських, промислових і металоносних середовищ відбитий сигнал — це окрема можливість, яку варто підтвердити.
- Анти-спуфінг— якщо продукт явно це підтримує, антиспуфінг захищає від фальсифікованих GNSS-сигналів. Це інша функція, ніж антиглушіння, тому оцінюйте обидві з реальними можливостями продукту.
- Розмір і потужність— для БПЛА, роботів і вбудованого обладнання розміри, вага та енергоспоживання є першочерговими обмеженнями.
- Інтерфейси— узгодити задокументовані електричні інтерфейси (UART, USB, Ethernet, CAN, I2C) з шинами контролера хоста.
Жоден продукт не підходить для кожної платформи, тому вибір має починатися з операційного середовища, а не з точності заголовків.
Підхід JUMPSTAR до надійного позиціонування GNSS
JUMPSTAR створює високоточні GNSS-модулі, приймачі та рішення для позиціонування для інтеграції OEM, зосереджуючись на умовах, з якими насправді стикаються промислові платформи. Його підхід поєднує багатосузір'я та багаточастотний прийом, зменшення перешкод і багатошляхового, іоносферне зменшення, високу частоту оновлення з низькою затримкою, можливість RTK, подвійний напрямок антени та підтримку проти підробки там, де продукт це забезпечує.
Надійне позиціонування забезпечується поєднанням архітектури приймача, обробки сигналів, радіочастотного проектування, вибору антени, коригованих даних і інтеграції системи — а не однієї специфікації. Лінійка розроблена так, щоб OEM-виробники могли обирати комбінацію, яка підходить їхній платформі — від компактних вбудованих модулів до повноцінних приймачів.
Продукти JUMPSTAR GNSS з можливостями протидії глушіння
Три продукти JUMPSTAR ілюструють, як можливості проти глушіння реалізуються у різних форм-факторах:
TheJS-AP55є багатодіапазонним, багатосузір'ям GNSS-приймачем для БПЛА, роботів та автономного водіння. Він поєднує 448 апаратних каналів із повним прийомом сузір'я (GPS, BDS, GLONASS, Galileo, QZSS, NavIC та SBAS), частотою оновлення 100 Гц із затримкою менше 10 мс, а також технологіями AIM+, IONO+, APME+ і RAIM+ для надійної продуктивності у складних умовах. Точність RTK досягає 0,6 см + 1 ppm, а опційна версія AP55H з подвійною антеною додає курс вниз до 0,15°. Підтримка OSNMA-анти-спуфінгу надає OEM-виробникам захист як від перешкод, так і від фальсифікованих сигналів.
Для платформ, які потребують як курсу, так і позиціонування,JS-CK15-3є багатосузір'ям приймача з двома антенами та вбудованим IMU. Він забезпечує точність RTK 8 мм + 1 ppm горизонтально та 15 мм + 1 ppm вертикально, позиціонування до 50 Гц і 100 Гц IMU виходу. Його антиінтерференційна конструкція пригнічує вузькосмугові та однотонові перешкоди до 60 дБ, а інерційна навігація дозволяє позиціонувати позиції, коли супутниковий сигнал слабкий — що добре підходить для БПЛА та роботизованих платформ, близьких до електричного шуму.
Там, де розмір і вага обмежені,JS-BCK43H-3це мініатюрний мультисузір'я, багаточастотний RTK-модуль розмірами 39,0 × 30,0 × 6,04 мм і вагою менше 25 г. Він поєднує напрямок інтерферометрії з подвійною антеною (0,2° при базовій лінії 1 м) з вбудованим IMU, досягає точності RTK 8 мм + 1 ppm при швидкій ініціалізації, а також пригнічує вузькосмугові та однотонні перешкоди до співвідношення сигнал/інтерференція до 60 дБ. Інтерфейси Dual UART, Type-C, dual RF, PPS та EVENT роблять вбудовування простим для вбудування.
Повний спектр модулів, приймачів і антен доступний наСторінка продуктів JUMPSTAR.
Створення надійної системи позиціонування GNSS
Приймач проти глушіння — це лише одна частина надійної системи позиціонування GNSS. Повний ланцюг включає приймач або модуль GNSS, антену, розташування та кабелі RF, розташування антени, джерело корекції RTK, контролер робота або транспортного засобу, синтез сенсорів і програмне забезпечення, що їх об'єднує.
Кожен зв'язок має значення. Технічно підготовлений приймач все одно може працювати погано, якщо антена розташована погано, якщо під час проєктування системи ігнорують радіочастотне середовище, або якщо електроніка платформи випромінює шум у поблизу антени. Найнадійніші системи спроектовані в цілісному масштабі: розташування антени заплановане з самого початку, радіочастотне розташування чисте, а приймач обраний відповідно до умов перешкод, з якими він фактично відповідатиме.
Висновок
У складних умовах високоточний GNSS не можна оцінювати лише за точністю. Число на технічному аркуші — 0,6 см, 1 см або 2 см — мало що говорить про поведінку приймача при виникненні перешкод. Важливими є доступність сигналу, стійкість до перешкод, пом'якшення багатопроменевих наслідків, стабільність RTK, частота оновлень, затримка та інтеграція системи. Технологія проти глушіння GNSS вирішує найбільш руйнівний із цих факторів: вона підтримує роботу позиціонуючого двигуна при присутності небажаної радіочастотної енергії, тому додаток також продовжує працювати.
JUMPSTAR поєднує високоточні технології позиціонування GNSS з опціями зменшення перешкод та орієнтованими на OEM інтеграцію для вимогливих промислових застосувань. Якщо ви створюєте платформу, яка має забезпечити надійне позиціонування у складному радіочастотному середовищі, почніть з розмови про умови роботи, обмеження та вимоги до точності.
Потрібне надійне позиціонування GNSS у складному радіочастотному середовищі?
JUMPSTAR надає модулі проти глушіння GNSS, приймачі RTK та рішення для позиціонування, розроблені для інтеграції OEM у БПЛА, роботах, сільському господарстві, геодезії та промислових застосуваннях.
Зв'яжіться з JUMPSTAR, щоб обговорити ваші вимоги до GNSS.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


