












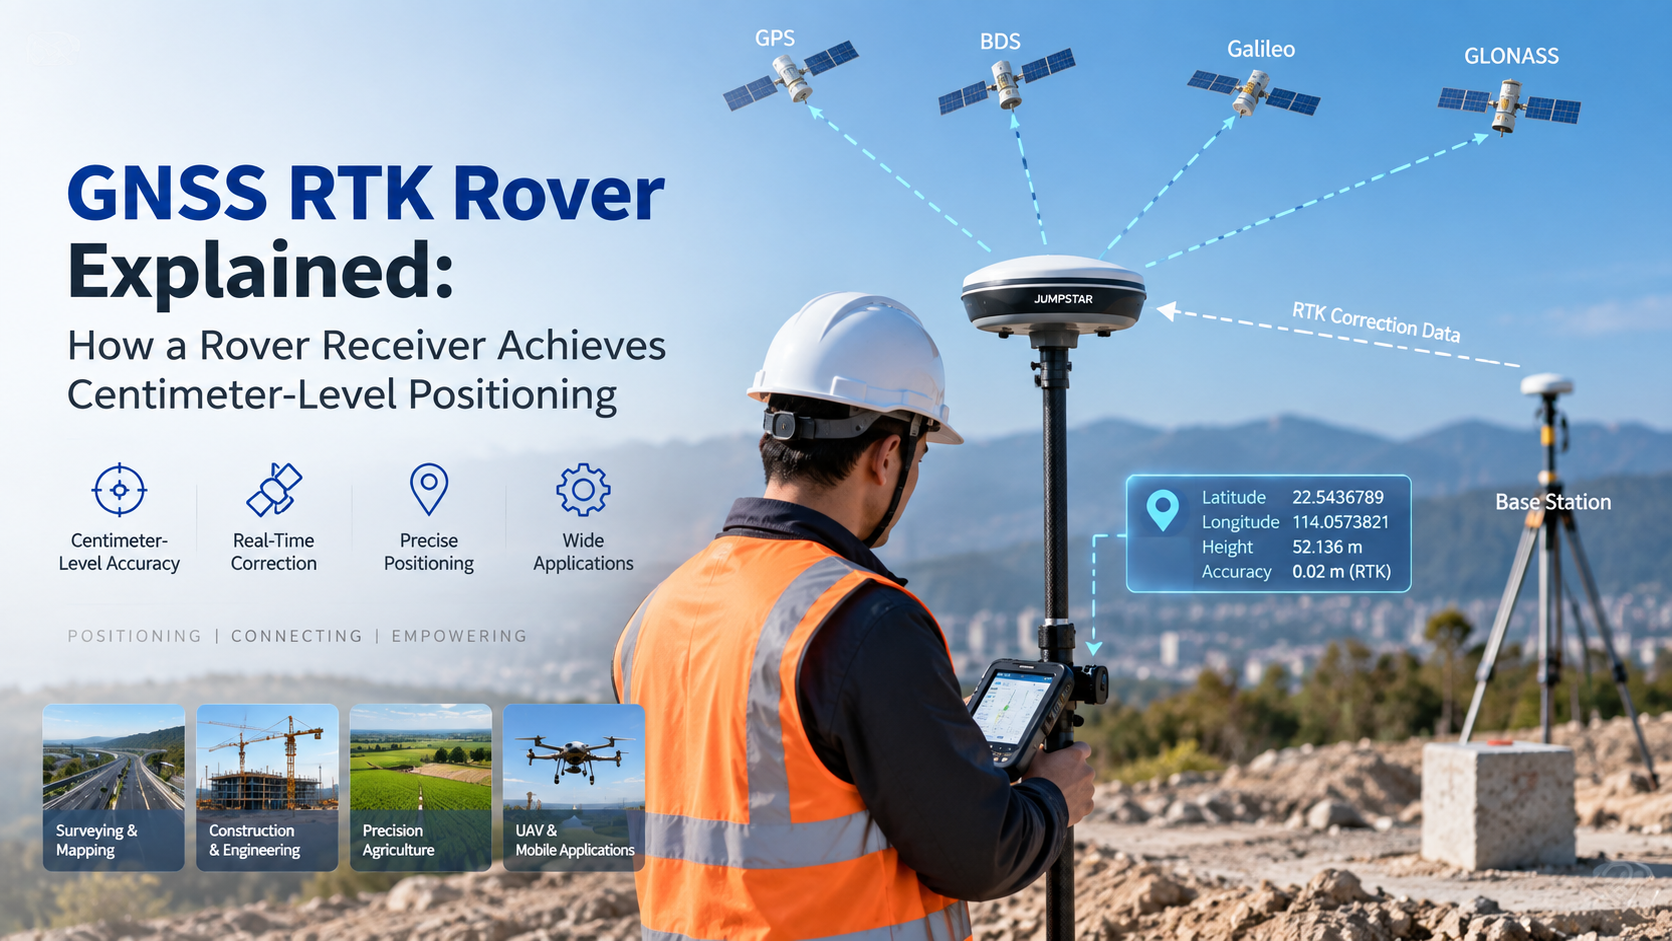
RTK-ровер — це польовий приймач, який поєднує власні GNSS-спостереження з коригуючими даними для розрахунку високоточного положення. У типовій установці RTK базова станція або служба корекції надає коригувальні дані, і один або кілька приймачів ровера використовують їх у польових умовах. У цій статті пояснюється, як працює ровер GNSS RTK, що означає фіксоване рішення та що слід враховувати при виборі такого.
Що таке ровер GNSS RTK?
Ровер GNSS RTK — це мобільний приймач у системі позиціонування RTK. Він відстежує супутникові сигнали GNSS, отримує коригувальні дані від базової станції або корекційної служби та обробляє обидва входи разом для створення рішення для позиціонування.
Ровер — це не просто стандартний приймач з кращою точністю. Його визначальною роллю є участь у обробці корекцій RTK, одночасно працюючи як рухомий кінець системи. У типовій архітектурі база або джерело корекції та ровер працюють разом: статична сторона спостерігає сигнали відомого положення, а ровер застосовує цю інформацію до власних вимірювань під час польової роботи.
Як працює ровер RTK?
Робочий процес від супутників до точної позиції виглядає так:
Супутники GNSS → базова станція / корекційна служба → даних RTK Correction → приймача ровера → обробка RTK → фіксоване рішення → високоточне положення
На практиці ровер виконує п'ять кроків:
- Він приймає супутникові сигнали GNSS і фіксує спостереження фази несучої та псевдодальності.
- Він отримує коригувальні дані з базової станції або служби корекції.
- Вона поєднує власні спостереження з коригуючими даними.
- Він усуває неоднозначності несучої фази, коли це дозволяють умови.
- Він виводить RTK-рішення для поточної позиції.
Для розуміння цієї концепції не потрібна складна математика: точність ровера досягається шляхом обробки корекцій різниці у порівнянні з власними вимірюваннями фази несучої фази в реальному часі.
Що таке фіксоване рішення RTK?
RTK-приймач зазвичай повідомляє або фіксоване рішення, або поплавкове рішення. Фіксований розв'язок зазвичай означає, що неоднозначності несучої фази були успішно вирішені; Поплавковий розчин означає, що вони ще не повністю виправлені.
Фіксоване рішення має значення, оскільки саме в цьому режимі RTK забезпечує найвищу точність виходу, тому робочі процеси геодезії та картографування чекають на фіксацію перед фіксацією точок. Однак фіксований статус не гарантує однакову точність у всіх середовищах. Фактична ефективність позиціонування залежить від видимості супутника, якості корекції, базової довжини, багатошляхового, антени, приймача та умов об'єкта.
RTK Rover проти автономного GNSS-приймача
| Особливість | Окремий приймач GNSS | RTK Rover |
|---|---|---|
| Позиціонування GNSS | Так | Так |
| Корекційні дані | Не потрібно для базового позиціонування | Обов'язково для RTK |
| Обробка RTK у фазі несучої фази | Залежність від застосування | Так |
| Високоточне позиціонування поля | Обмежено режимом позиціонування | Розроблено для RTK-застосувань |
| Типове використання | Загальне розташування | Застосування у геодезії, картографуванні та точності |
Жоден із варіантів не є «неточним» за визначенням; Обидві просто підходять для різних режимів позиціонування. Проєкти, які потребують позиціонування GNSS на рівні сантиметрів у реальному часі, обирають ровера; Загальні завдання позиціонування можуть взагалі не потребувати обробки корекцій.
Де використовують RTK ровери?
Геодезія та картографування
У польових геодезії ровер — це прилад, який оператор несе з собою. Він збирає точки, вимірює межі та підтримує відображення робочих процесів шляхом фіксації позицій після фіксації рішення RTK.
Будівництво
Будівельні бригади використовують ровери для позиціонування майданчика, планування та керування машинами, доставляючи координати проєкту безпосередньо до робочої зони для швидшого польового вимірювання.
Точне сільське господарство
Сільськогосподарська техніка використовує ресивери типу ровера для керування машинами, позиціонування на полі та автономної роботи в польових умовах.
БПЛА та дрони
Дрони, оснащені роверами RTK, отримують високоточне позиціонування для картографічних місій і навігації, зменшуючи залежність від наземних контрольних пунктів.
Які джерела корекції може використовувати ровер RTK?
Місцева базова станція
Локальна базова станція GNSS може генерувати коригувальні дані для сусідніх роверів. Ця конфігурація дає проєкту повний контроль над джерелом корекції і добре працює на сайтах із надійним зв'язком між базою та ровером.
Мережа RTK / Служба виправлення
Ровер також може отримувати коригувальні дані з мережі або сервісу RTK, залежно від архітектури системи та доступності зв'язку. NTRIP зазвичай використовується для передачі даних про корекцію GNSS через IP-мережі.
Що інженерам слід враховувати при виборі ровера RTK?
- Підтримка сузір'я та частоти:GPS, Galileo, GLONASS, BeiDou та багаточастотні можливості, підібрані до середовища проєкту.
- Сумісність з корекцією RTK:Локальна базова станція або мережевий RTK, формати коригувальних даних і спосіб зв'язку.
- Вимоги до точності:Select the positioning mode that fits the application rather than assuming one setting suits every task.
- Антена:Сумісність антен, встановлення, видимість неба та багатошляхове середовище на об'єкті.
- Комунікація:Як ровер отримуватиме коригувальні дані в польових умовах — від радіо до стільникових зв'язків.
- Польова інтеграція:Інтерфейси, живлення, корпус, монтаж і виведення даних для цільової платформи.
Рішення для позиціонування JUMPSTAR RTK та GNSS
JUMPSTAR надає рішення для позиціонування GNSS для польових застосувань, які залежать від RTK. Асортимент продукції охоплюєПриймачі та системи RTKдля високоточного польового позиціонування — GNSS-модулі для інтегрованих платформ, таGNSS OEM-платиДля виробників, які впроваджують можливості Rover у власне обладнання.
Щодо робочих процесів геодезії, зокрема, JUMPSTARГеодезичні ровери RTKоб'єднати приймач, обробку корекцій та польову інтеграцію, необхідні для щоденної вимірювальної роботи.
Висновок
RTK-ровер — це польовий приймач, який поєднує спостереження GNSS з коригуючими даними для отримання високоточного рішення позиціонування. Вибір ровера залежить від можливостей GNSS, джерела корекції, антени, зв'язку та вимог застосування. Для OEM та інтеграторів, які оцінюють ровери GNSS RTK, рішення JUMPSTAR для позиціонування RTK пропонують практичну відправну точку.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


