












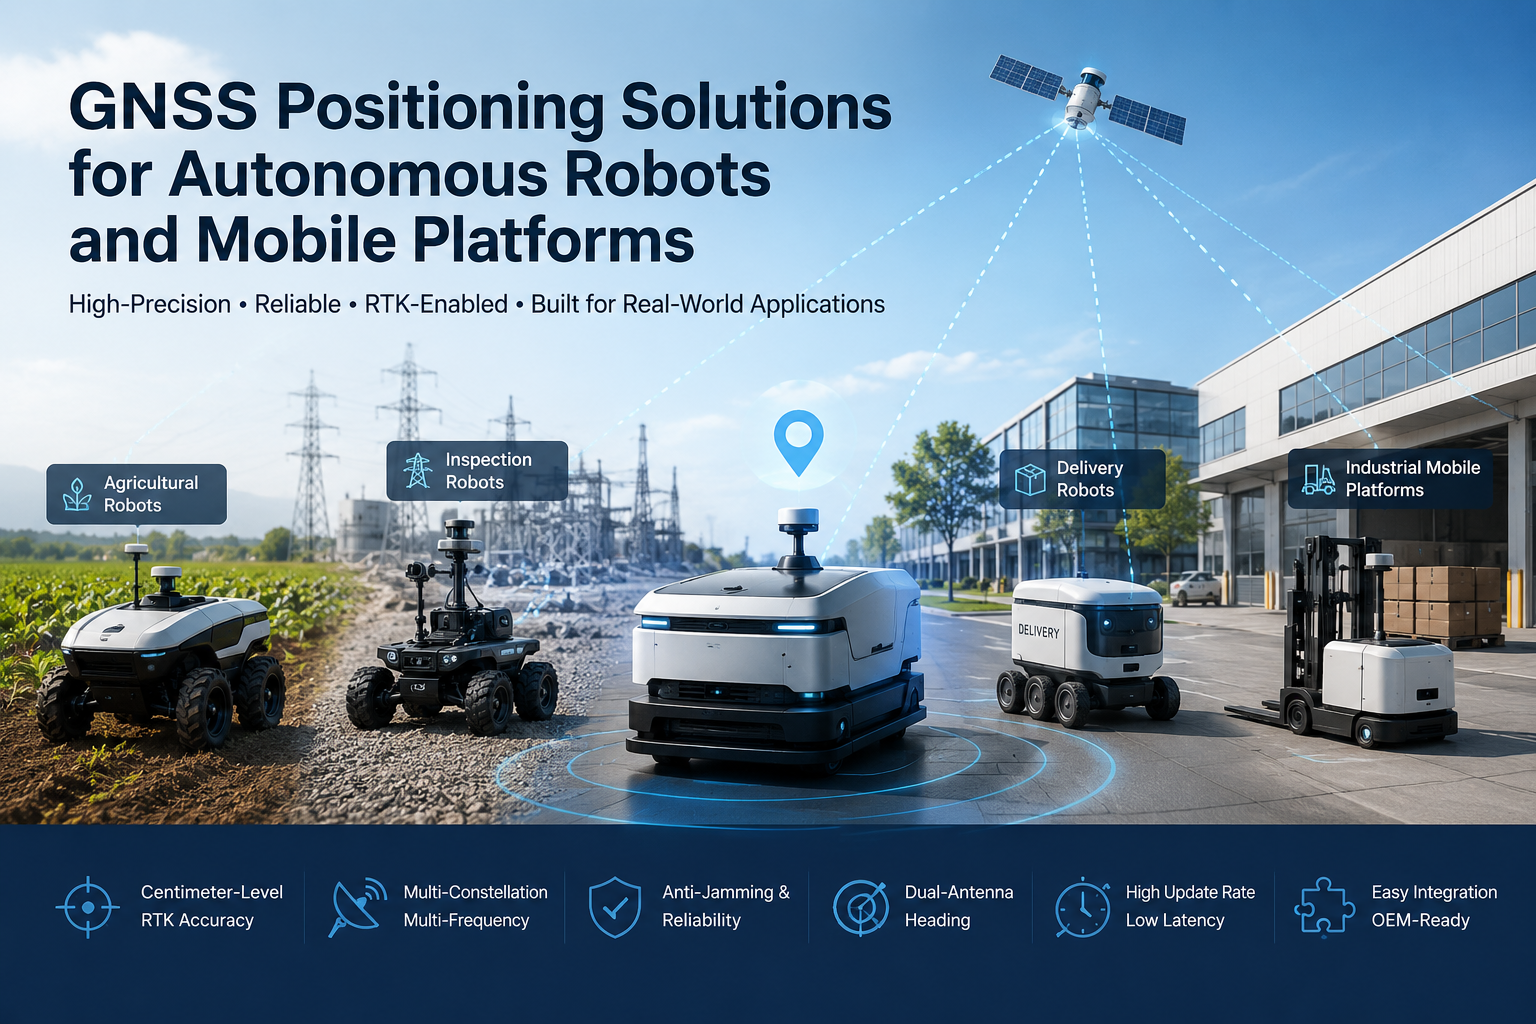
Автономні роботи виходять за межі контрольованих внутрішніх середовищ у зовнішні та напіввідкриті застосування: сільськогосподарські роботи, що працюють на полях, інспекційні роботи, що патрулюють енергетичну та трубопровідну інфраструктуру, роботи доставки, що обслуговують кампуси та промислові парки, автономні транспортні засоби та промислові мобільні платформи, що працюють на великих відкритих об'єктах. Як тільки робот виходить за межі фіксованого робочого простору, система має постійно відповідати на три питання: Де я? Куди я йду? Як мені туди переїхати?
Позиціонування GNSS для автономних роботів забезпечує абсолютне географічне орієнтування, яке тримає всю навігаційну систему. GNSS-приймач повідомляє робот-контролеру, де знаходиться платформа в глобальних координатах, а коли додаток вимагає більше, RTK додає позиціонування на рівні сантиметра — за умови, що є коригувальні дані та відповідна видимість неба. У цій статті пояснюється, як GNSS і RTK вписуються в автономні роботизовані системи, де вони приносять найбільшу цінність, як вони поєднуються з IMU та іншими сенсорами, а також що OEM мають оцінювати при виборі GNSS-модуля для мобільної платформи.
Чому позиціонування є критично важливим для автономних роботів
Надійне позиціонування — це фундамент, на якому будуються автономні роботи на відкритому повітрі. Розглянемо, для чого контролеру робота потрібні дані про позицію:
- Точна оцінка положення— роботу потрібно знати своє положення в реальному часі, перш ніж планувати будь-який наступний рух.
- Слідування маршруту— керівництво, розпилення, косіння та огляд вимагають від робота дотримуватися спланованого маршруту, а не блукати.
- Повторювана навігація— для інспекції, сільського господарства та логістики одні й ті ж маршрути виконуються знову і знову, і кожен рейс має співпадати з попереднім.
- Геозонування та управління територією— дані про положення дозволяють системі підтвердити, що робот знаходиться в зоні роботи і реагувати, якщо ні.
- Координація флоту— коли кілька мобільних платформ працюють на одному місці, спільна та надійна інформація про позицію допомагає їм усунути маршрути та координувати покриття.
Важливо бути точним у визначенні того, що GNSS може і не може робити. Робота в приміщенні, щільний навіс і серйозні перешкоди можуть повністю погіршити або усунути сигнал, тому серійні роботизовані системи поєднують GNSS з іншими сенсорами. Але для зовнішніх платформ GNSS залишається найпрактичнішим джерелом абсолютного, бездрейфового орієнтирного положення, і цю роль важко замінити будь-яким альтернативним сенсором.
Як GNSS підтримує автономні мобільні платформи
У типовій роботизованій системі апаратне забезпечення GNSS працює як один вхід до навігаційного стеку. Антена приймає супутникові сигнали, приймач або модуль обробляє їх і виводить дані про положення та швидкість, робот-контролер споживає ці дані, а навігаційна система використовує їх для планування маршруту та керування рухом. Приймач може передавати кілька типів інформації:
- Позиція— абсолютні координати широти, довготи та висоти.
- Швидкість— отриманий від доплерівського зсуву сигналів, часто більш точний і з меншою затримкою, ніж розрізнення послідовних позицій.
- Час— GNSS-приймачі виводять точний час, що дозволяє синхронізувати підсистеми та ведення даних.
- Заголовок— з можливістю використання двох антен або інтегрованого компаса приймач також може повідомляти орієнтацію платформи.
Робот-контролер поєднує ці дані з іншими вхідними даними — одометрією колеса, IMU, камерами, LiDAR — для створення оцінки положення, яка керує актуаторами. GNSS — це компонент, який тримає цю оцінку прив'язаною до реального світу на великих відстанях і тривалих робочих годинах, без дрейфу, який накопичують чисті датчики мертвого розрахунку.
RTK GNSS для високоточної навігації роботів
Стандартний GNSS забезпечує точність на рівні лічильника, що підходить для простої навігації, але не для операцій, які мають бути повторюваними до сантиметрів. RTK — Real-Time Kinematic — скорочує цю прірву. RTK-приймач використовує вимірювання несучої фази плюс корекції в реальному часі з базової станції або мережевого сервісу, і коли досягає фіксованого рішення, він повідомляє позицію з точністю на рівні сантиметрів.
Цінність RTK для роботів не є точністю заголовка; Саме те, що ця точність забезпечує на практиці: позиціонування на рівні сантиметра замість лічильників, покращена повторюваність, щоб ряди, маршрути та робочі проходи відтворювали послідовно рух за пробіжком, а також зменшена помилка позиціонування, щоб дрейф і зміщення, які роблять навігацію на рівні лічильників непридатною для точної роботи, значною мірою усуваються.
RTK на рівні сантиметрів має найбільший значення, коли інструменти та рішення робота залежать від точного положення: прецизійні сільськогосподарські роботи, які мають утримувати обладнання на рівні рядів посівів, інспекційні роботи, які мають повертатися до того самого об'єкта або місця дефекту, автономне зовнішнє обладнання, що виконує контрольовані завдання, та високоточні мобільні платформи, що працюють поруч із фіксованою інфраструктурою. Для порівняння з альтернативами постобробки дивіться наш посібник зМетоди корекції RTK проти PPK.
Позиціонування GNSS для автономних роботів на різних платформах
Одна й та сама технологія позиціонування має різні форми залежно від платформи та місії:
Сільськогосподарські роботи
Польові роботи потребують автономної навігації, яка вирівнюється з рядами та межами, а також повторюваними маршрутами протягом сезону. RTK-позиціонування є стандартним вибором тут, оскільки робоче середовище відкрите, а повторюваність на рівні сантиметрів безпосередньо призводить до більш послідовних польових операцій.
Інспекційні роботи
Інспекційні платформи патрулюють енергетичну інфраструктуру, трубопроводи та зовнішні об'єкти вздовж заздалегідь визначених маршрутів і повинні повертатися до тих самих точок для порівняння умов з часом. Моніторинг на основі маршруту залежить від того, чи знає робот у межах сантиметрів, де він знаходився під час кожного вимірювання.
Роботи доставки та обслуговування
Роботи для доставки на відкритому повітрі, логістичні платформи кампусу та транспортні системи промислових парків покривають більші відстані пішохідними та внутрішніми дорогами. Надійне абсолютне позиціонування дозволяє роботу залишатися на запланованому маршруті між точками маршруту та забезпечує резервування, що дозволяє навігаційному стеку відновлюватися після локальних помилок датчиків.
Промислові мобільні платформи
Складські майданчики, будівельні майданчики, порти та гірничодобувні майданчики містять велике мобільне обладнання, яке працює у відкритих, але суворих умовах. GNSS-приймачі на цих платформах підтримують позиціонування машин, управління маршрутами та обізнаність про обізнаність на місці, а також потребують надійності для роботи під вібрацією, пилом і екстремальними температурами.
GNSS + IMU та синтез сенсорів для надійної навігації роботів
Серійна навігаційна система роботів рідко використовує один сенсор, і GNSS не є винятком. На практиці GNSS працює разом з IMU, який забезпечує рух і орієнтацію на коротких проміжках, одометрія колеса, яка відображає власний рух автомобіля між фіксаціями, а також камери або LiDAR, які дають роботу локальний огляд оточення.
Кожен сенсор має свої сильні та слабкі сторони. GNSS дає абсолютне орієнтування положення, яке не дрейфує, але може бути перервано або деградовано. IMU заповнює ці прогалини на короткий час, але з часом змінюється. Одометрія є автономною, але накопичує помилки. Vision і LiDAR відзначаються локально, але мають труднощі з далекобійною позицією та глобальним якорем. Синтез сенсорів поєднує ці входи, тому оцінка положення та курсу робота є точнішою та надійнішою, ніж будь-який окремий датчик міг би забезпечити окремо. Для детальнішого аналізу синтезу в умовах, заперечених GNSS, див.роль IMU та сенсорного синтезу в середовищах, де GNSS не підтримує.
Чому подвійний напрямок має значення для автономних роботів
Робот, який пересувається на відкритому повітрі, повинен знати не лише, де він знаходиться, а й у який бік він дивиться. GNSS з однією антеною повідомляє про позицію, і курс має надходити з іншого місця — зазвичай з компаса або IMU. Компас вимірює магнітне поле Землі, яке надійне на відкритих просторах, але може порушуватися металевими конструкціями, електродвигунами та іншими джерелами магнітних перешкод, поширеними на роботизованих платформах.
GNSS з двома антенами вирішує це інакше: вимірюючи фазову різницю між двома антенами, встановленими на відомій відстані, приймач обчислює орієнтацію платформи безпосередньо за супутниковими сигналами. Оскільки він не залежить від магнітних вимірювань, він може забезпечити більш стабільний орієнтир у електромагнітно складних середовищах. Там, де приймач підтримує його, та сама геометрія з подвійною антеною також може видавати висоту тону та рол.
Це важливо для автономних транспортних засобів, мобільних роботів і сільськогосподарської техніки, керуючі петлі яких залежать від точної орієнтації — наприклад, підтримання приладу на вирівняному місці або керування транспортним засобом по прямій лінії під вібрацією. GNSS з двома антенами не є заміною IMU; це доповнює його. Багато систем використовують GNSS-курс разом із IMU, при цьому напрямок GNSS виконує роль стабільного орієнтиру, що запобігає дрейфуванню оцінки положення злиття.
Виклики GNSS у реальних роботизованих середовищах
Справжні роботизовані середовища рідко бувають ідеальними для GNSS. Розуміння режимів відмов допомагає OEM визначати правильне обладнання:
- Блокування сигналу— будівлі, дерева та мости можуть приховувати супутники та зменшувати кількість корисних сигналів.
- Багатопроменева система— сигнали, відбиті від будівель і металевих конструкцій, надходять до антени після прямого сигналу, пошкоджуючи вимірювання.
- Електромагнітні перешкоди— промислове обладнання, двигуни та силова електроніка можуть створювати шум у радіочастотне середовище.
- Динамічний рух— швидкий рух і вібрація створюють вищі навантаження на петлі відстеження приймача та швидкість оновлення.
- Міські та напіввідкриті умови— міські каньйони поєднують часткову видимість неба з відбитими сигналами, а частково захищені зони розташовані між повним відкритим небом і роботою в приміщенні.
Інженерні відповіді на ці виклики добре відомі: мультисузір'я та багаточастотний прийом для максимізації використання супутників (див. нашу статтю пробагатосузір'я GNSS та частотні діапазони L1/L2/L5), фронтальну фільтрацію та техніки протидії перешкодам для захисту від перешкод, алгоритми багатопроменевого пом'якшення для відбиття відбитих сигналів, високі частоти оновлення та низька затримка для утримання динаміки, а також синтез датчиків для подолання прогалин там, де GNSS сам по собі не може забезпечити.
На що OEM-виробники повинні звертати увагу у рішеннях GNSS?
Вибір GNSS-модуля або приймача означає узгодження технології з місією. Критерії оцінки, які мають найбільше значення:
- Точність позиціонування— обирайте клас точності, який дійсно потрібен додатку: рівень лічильника для базової навігації, субметр, де щільніший, або сантиметровий RTK для точної роботи.
- Update rate— швидкорухома платформа потребує вищої вихідної потужності, щоб контролер завжди мав свіжу позицію; Частоти 10 Гц і вище є поширеними в динамічній робототехніці, і точна вимога залежить від конкретної специфікації продукту.
- Затримка— затримку між позицією, яку виміряють, і доставкою диспетчеру; Низька затримка має значення для циклів керування в реальному часі.
- Можливість курсу— якщо роботу потрібна орієнтація, розгляньте приймач або модуль із підтримкою напрямку подвійної антени і оцініть точність курсу разом із довжиною базової лінії антени.
- Сузір'я GNSS— перевірити підтримку GPS, BDS, GLONASS, Galileo, QZSS, NavIC та SBAS, якщо вони доступні на продукті; Більше сузір'їв означає більше дублювання.
- Підтримка частот— одночастотна стає простішою, подвійна підвищує надійність RTK, а багаточастотна підвищує стійкість; Порівняйте покриття рівня L1, L2 та L5.
- Інтерфейси— узгодити електричні інтерфейси (UART, CAN, I2C, USB, Ethernet) з доступними шинами контролера робота.
- Розмір і потужність— для малих мобільних платформ розміри, вага та енергоспоживання є першочерговими обмеженнями дизайну.
- Екологічна надійність— зовнішні роботи стикаються з екстремальними температурами, вібраціями, ударами, пилом і вологою; Підтверджуйте радиус роботи та захист продукту відповідно до потрібного середовища.
Правильна відповідь залежить від профілю місії робота, і специфікація має бути підтверджена в реальному робочому середовищі — відкрите поле, лісова лінія, портовий завод чи промисловий об'єкт поводяться зовсім інакше.
Рішення JUMPSTAR GNSS для автономних роботів
JUMPSTAR надає GNSS-модулі, RTK-приймачі, OEM-плати, позиціонувальні термінали та пов'язані GNSS-рішення для високоточних позиціонування, з асортиментом продукції, розробленою для інтеграції OEM, а не для лабораторного використання. Три її продукти безпосередньо відповідають потребам автономних конструкторів роботів і мобільних платформ:
TheJS-RK43-3це дводіапазонний (L1+L5) високоточний позиціонуючий модуль GNSS, який підходить для компактних вбудованих роботів і платформ БПЛА. Її інтегрована антена, 200 високошвидкісних каналів і робота RTK на рівні сантиметрів (горизонтальний 1,0 см + 1 ppm) представлені в корпусі приблизно Φ48 × 43,2 × 37 мм, вагою менше 23,2 г, із середнім робочим струмом 58 мА при 5,0 В. Для малих платформ із обмеженими розмірами та потужністю він може бути інтегрований у роботизовані системи, сільськогосподарську техніку та навігацію БПЛА, а також підтримує роботу як ровера, так і базової станції.
Де робот повинен знати свою орієнтацію та позицію, тоJS-SK43H-AHце компактний багатодіапазонний модуль RTK для позиціонування та керування напрямком розумної антени. Він відстежує 789 апаратних каналів, досягає точності RTK 0,6 см + 0,5 ppm, а конструкція з двома антенами забезпечує ультракороткий базовий курс до 0,03°. Затримка сигналу нижче 10 мс (99,9%) підходить для високодинамічних платформ, а їхні технології AIM+, LOCK+, IONO+ та APME+ для пом'якшення перешкод і пом'якшення спуфінгу допомагають підтримувати стабільне позиціонування у складних електромагнітних середовищах.
Для високодинамічних платформ, які потребують найшвидшого оновлення позицій,JS-X6Sє багатодіапазонним, багатосузір'ям GNSS-приймачем з 448 апаратними каналами та частотою оновлення 100 Гц із затримкою менше 10 мс. Він доступний у версіях з однією антеною (позиціонування) та з двома антенами (позиціонування плюс курс і орієнтація), а також поєднує захист від перешкод AIM+, LOCK+, APME+, IONO+ та RAIM+ з багатими інтерфейсами — три UART, Type-C USB і Ethernet-порт — а також сумісність із основними автопілотами з відкритим кодом.
Повний спектр модулів, приймачів і антен JUMPSTAR можна дослідити наСторінка продуктів JUMPSTAR.
Проєктування системи позиціонування GNSS для автономних роботів
GNSS-приймач або модуль — це одна ланка більшого ланцюга, і система працює лише так само, як і найслабша ланка. Повна система позиціонування на основі GNSS для платформи роботів зазвичай включає:
- GNSS-приймач або модуль— позиціонуючий двигун, який видає положення, швидкість і, за бажанням, курс.
- Антена GNSS— вибраний для частотних діапазонів і багатопроменевого середовища; Розташування антени на платформі має таке ж значення, як і приймач.
- Корекційні дані RTK— базову станцію або мережеву службу, що надає RTCM корекції, коли потрібна точність на рівні сантиметра.
- Контролер робота— комп'ютер, який споживає дані позиціонування та виконує навігаційну логіку.
- Синтез сенсорів— поєднання GNSS з IMU, одометрією та іншими сенсорами для забезпечення безперервності та надійності.
- Навігація та керування рухом— алгоритми, які перетворюють положення запобіжника і курс у команди керування та руху.
Реальна продуктивність цієї системи залежить не лише від технічних характеристик приймача: встановлення антени та вид з неба, якість коригувальних даних, видимість супутника, радіочастотне середовище, архітектура контролера, алгоритм синтезу та програмний стек — усе це впливає на свій вклад. OEM, який розглядає підсистему GNSS як інженерну частину робота — спеціально, інтегровану та перевірену разом з антеною, виправленнями та програмним забезпеченням — отримує набагато надійнішу навігацію, ніж той, що прикріплює приймач до шасі наприкінці конструкції.
Висновок
GNSS є важливим абсолютним орієнтиром для автономних роботів і мобільних платформ, а позиціонування GNSS для автономних роботів стало ключовим технологічним рішенням для OEM-виробників, які будують зовнішні платформи. RTK додатково підвищує точність до рівня сантиметра для застосувань, які потребують точної та повторюваної навігації. Залежно від платформи, правильним вибором може бути компактний GNSS-модуль для вбудованої інтеграції, RTK-приймач для роботи на рівні сантиметрів, рішення з двома антенами, де важливий напрямок, приймач з високою частотою оновлення для динамічного керування або багаточастотна система для максимальної стійкості у складних умовах.
Яким би напрямком не обрала заявка, практичний шлях той самий: визначити бюджет позиціонування від місії, перевірити технологію в реальному середовищі та інтегрувати підсистему GNSS як спроектовану частину робота, а не як другорядну думку.
Створення автономного робота чи мобільної платформи?
JUMPSTAR надає GNSS-модулі, приймачі RTK та рішення для позиціонування, розроблені для інтеграції OEM між автономними роботами, мобільними платформами, БПЛА та високоточними застосунками.
Зв'яжіться з JUMPSTAR, щоб обговорити ваші вимоги до GNSS.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


