












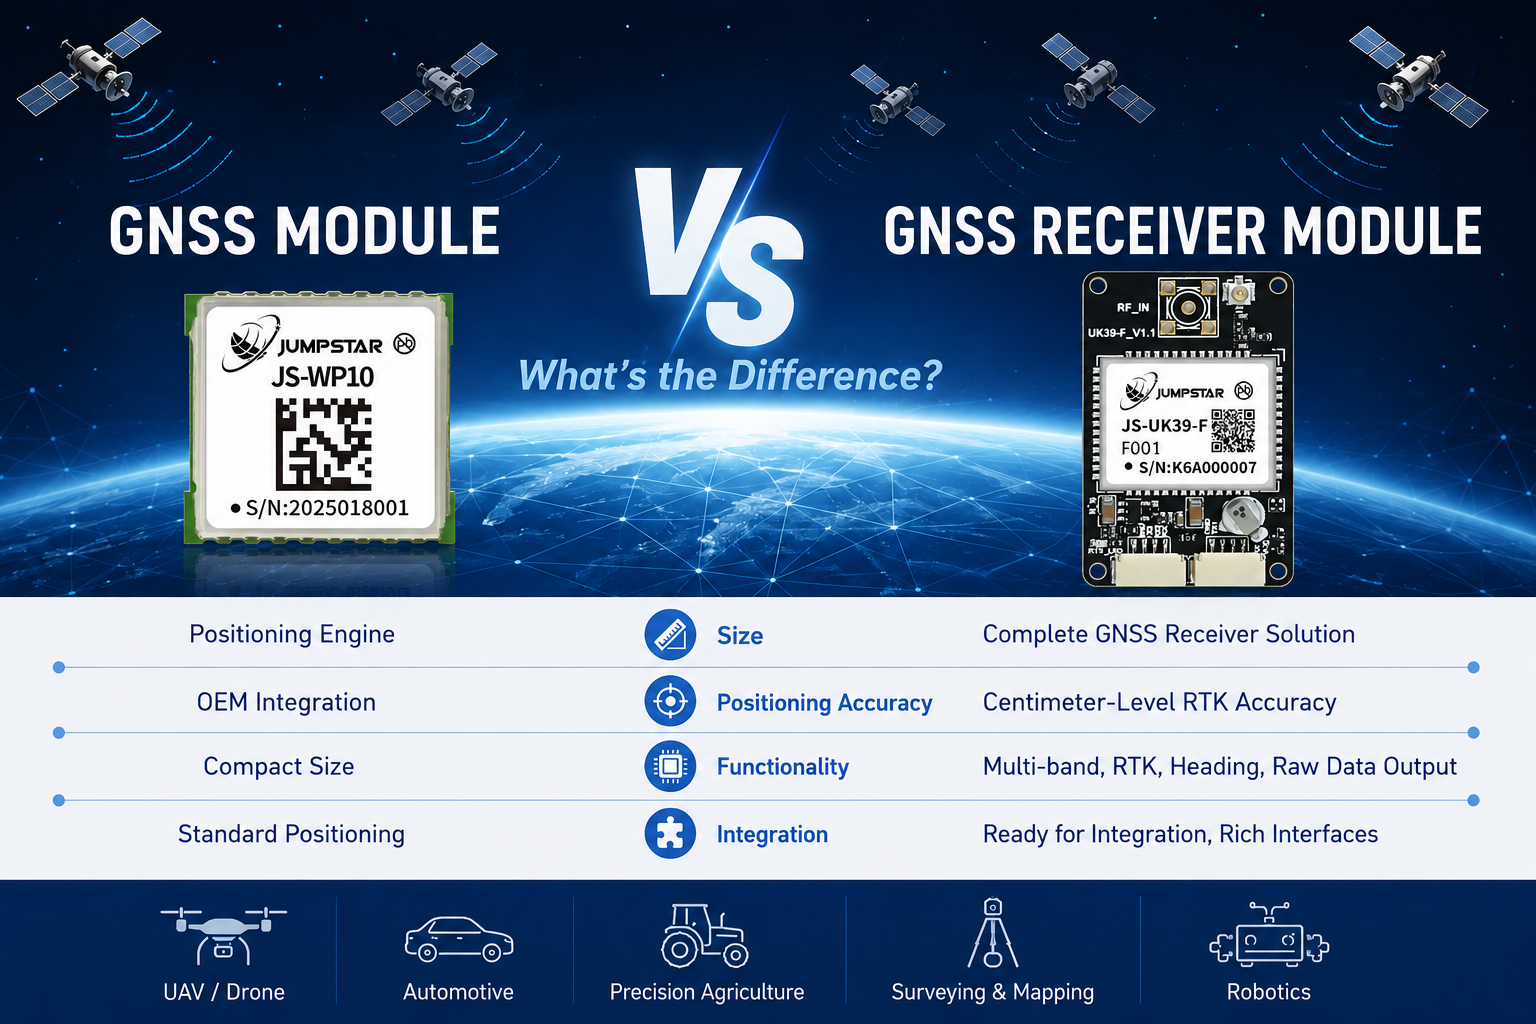
Коли інженери OEM та системні інтегратори починають оцінювати обладнання позиціонування GNSS для своїх продуктів, одне з перших питань, з якими вони стикаються: чи варто використовувати GNSS-модуль, чи потрібен GNSS-приймальний модуль? Терміни звучать схоже, і багато постачальників використовують їх як синоніми, але вони представляють принципово різні рівні інтеграції апаратного забезпечення, можливостей обробки сигналу та продуктивності позиціонування.
Вибір неправильного рішення може означати надмірне проектування простого трекерного пристрою з непотрібним RTK-обладнанням або, що гірше, створення прецизійної автономної системи на основі базового GNSS-модуля, який не може забезпечити точність, яку вимагає застосунок. Це рішення стосується не лише матеріалів. Вона формує дизайн вашого апаратного забезпечення, роботу над прошивкою, бюджет на енергію, вартість продукту і, зрештою, час виходу на ринок.
Ця стаття спирається на реальний досвід інтеграції, щоб пояснити, що відрізняєМодуль GNSSзПриймальний модуль GNSS, колиПриймальний модуль RTK GNSSстає необхідним, і як визначити, який рівень позиціонуючого обладнання підходить для вашого застосування. Ми використаємо конкретні приклади продуктів зJUMPSTAR GNSSщоб закріпити кожну концепцію на реальному обладнанні, але система прийняття рішень діє незалежно від того, якого постачальника ви в кінцевому підсумку оберете.
Що таке модуль GNSS?
AМодуль GNSSце компактний, інтегрований позиціонуючий компонент, призначений для прямого вбудовування в OEM-продукт. Уявіть це як автономний супутниковий навігаційний двигун на невеликій платі. Він включає GNSS-чипсет, RF-фронтенд та необхідні пасивні компоненти, змонтовані на одній платі, готові до паяння на основну плату хост-системи або підключення через стандартний інтерфейс.
Ключові характеристики модуля GNSS
- Компактний форм-фактор— зазвичай розміром менше 15 мм × 15 мм, ці модулі займають мінімальний простір на платі та легко вписуються в обмежені проєкти.
- Низьке енергоспоживання— оптимізований для роботи на батарейках, з типовим споживанням струму в десятки міліампер під час безперервного відстеження.
- Односмуговий прийом— більшість вбудованих GNSS-модулів працюють у діапазоні L1, забезпечуючи точність позиціонування 2–3 метри в умовах відкритого неба.
- OEM-інтеграція готова— стандартні комунікаційні інтерфейси, такі як UART, I²C або SPI, дозволяють просте підключення до хост-мікроконтролера.
- Підтримка всіх сузір'їв— сучасні модулі одночасно відстежують GPS, GLONASS, BeiDou та Galileo, підвищуючи надійність фіксації та час першої фіксації.
Модуль GNSS потребує зовнішньої антени, підключеної через RF-вхідну платформу або U.FL роз'єм. Хост-система відповідає за управління енергоспоживанням, парсинг даних (NMEA або бінарний протокол) та будь-яку обробку даних про позицію на рівні додатків. Сам модуль здійснює внутрішньо захоплення, відстеження та обчислення позиції супутників.
Приклад: вбудований GNSS-модуль JUMPSTAR JS-WP10
JS-WP10 ілюструє, як типовий вбудований GNSS-модуль виглядає на практиці. Розміри всього 10,5 × 9,7 мм забезпечують стандартну точність позиціонування на частоті оновлення 5 Гц та 210 каналів захоплення та відстеження. Він підтримує одночасний прийом у всіх чотирьох основних сузір'ях діапазону L1, досягаючи приблизно 2,0-метрової автономної точності позиціонування.
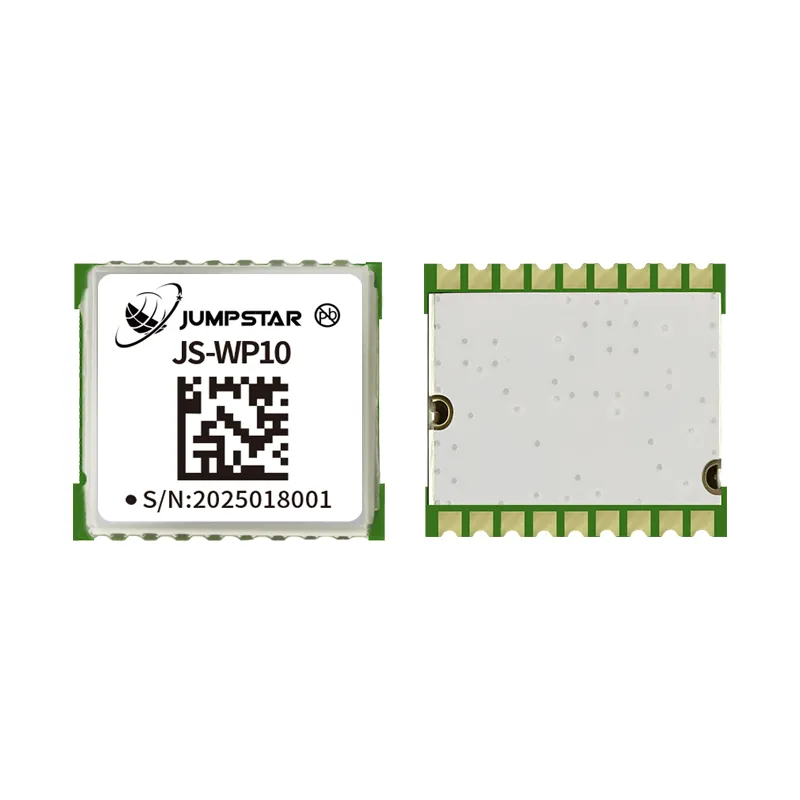
Вбудований GNSS-модуль JS-WP10
Стандартно-точний модуль L1 GNSS з 210 каналами, частотою оновлення 5 Гц та одночасном прийомом усіх сузір'їв. Компактний 10,5 × форм-фактор 9,7 мм, розроблений для прямої інтеграції OEM у дрони, IoT-пристрої та споживчу електроніку.
Переглянути деталі продукту →Інженеру, який інтегрує JS-WP10, достатньо надати антену, стабільне живлення 3,3 В і UART-з'єднання з хост-MCU. Речення NMEA надходять із налаштованою швидкістю передачі, а хост-прошивка аналізує широту, довготу, висоту та швидкість. Зусилля з інтеграції вимірюється днями, а не тижнями. Ця простота робить вбудовані GNSS-модулі за замовчуванням для застосунків, які потребують надійного позиціонування без складності високоточної обробки корекцій.
Що таке модуль приймача GNSS?
AПриймальний модуль GNSS— особливоПриймальний модуль RTK GNSS— є значним кроком уперед у апаратній інтеграції, можливостях обробки сигналів та точності позиціонування. Базовий модуль GNSS забезпечує автономне позиціонування в діапазоні 2–3 метри, тоді як приймальний модуль RTK GNSS забезпечує точність на рівні сантиметрів, застосовуючи кінематичні корекції в реальному часі для вимірювань фази несучої фази.
Чим відрізняється модуль приймача RTK GNSS?
Приймальний модуль RTK GNSS базується на основі стандартного GNSS-модуля, але додає кілька критичних можливостей, які забезпечують високоточне позиціонування:
- Багаточастотний прийом— замість лише L1 ці модулі одночасно відстежують сигнали L1/L2 (а іноді й L5). Робота з подвійною частотою дозволяє модулю розраховувати та компенсувати затримку іоносфери, яка є найбільшим джерелом похибки позиціонування GNSS.
- Відстеження фази несучої фази— поза межами вимірювань псевдодальності (фази коду), модулі RTK відстежують фазу несучої хвилі сигналів GNSS. Це забезпечує значно точніші вимірювання дальності, що є необхідним для позиціонування на рівні сантиметра.
- Обробка корекцій RTCM— модуль приймає дані корекції у форматі RTCM з базової станції або мережі NTRIP і застосовує диференціальні корекції в реальному часі для усунення цілочисельних неоднозначностей у вимірюваннях фази несучої фази.
- Робота з двома режимами Base/Rover— багато модулів RTK-приймачів можуть бути налаштовані як базова станція (для передачі корекцій) або ровер (прийом і застосування корекцій), що забезпечує гнучкість у розгортанні.
- Більша кількість каналів— виділені канали пошуку та відстеження виконують додаткове обчислювальне навантаження багаточастотної обробки сигналів у кількох сузір'ях.
Приклад: приймальний модуль JUMPSTAR JS-UK39-F RTK GNSS
JS-UK39-F демонструє, що забезпечує модуль приймача RTK GNSS серійного класу. Вона працює на частотах L1 і L2 у сузір'ях GPS, GLONASS, BeiDou та Galileo, маючи 192 канали пошуку та 60 спеціалізованих каналів відстеження. Точність позиціонування RTK досягає 1 см + 1 ppm по горизонталі, зі швидкістю оновлення до 25 Гц. Чутливість для відстеження становить -167 дБм, що забезпечує надійну роботу в складних умовах, де стандартний модуль втрачає блокування.

JS-UK39-F RTK GNSS приймач
Модуль позиціонування RTK на рівні сантиметра з підтримкою L1/L2 подвійної частоти, 192 каналами пошуку + 60 каналів відстеження, чутливістю відстеження -167 дБм, частотою оновлення 25 Гц та дворежимною роботою Base/Rover. Розроблено для навігації БПЛА, точного сільського господарства, геодезії та автономних систем.
Переглянути деталі продукту →Інтеграція JS-UK39-F вимагає більше проектних зусиль, ніж базовий модуль. Інженер повинен керувати потоком корекційних даних (зазвичай через окремий канал зв'язку, наприклад, 4G або UHF), реалізувати RTCM-розбор і пересилання до модуля, а також керувати конфігурацією модуля для роботи бази або ровера. Винагорода за цю додаткову складність — на два порядки краща точність позиціонування: сантиметри замість метрів. Для застосувань, де точність позиціонування безпосередньо визначає цінність продукту — автономне керування обладнанням, вимірювання рівня обстеження, точні траєкторії польоту БПЛА — цей компроміс не просто виправданий; Це необхідно.
Модуль GNSS проти приймального модуля GNSS: ключові відмінності
Таблиця нижче підсумовує критичні інженерні відмінності між стандартним модулем GNSS і приймачем RTK GNSS. Використовуйте це як швидкий орієнтир при оцінці апаратного забезпечення для нового дизайну.
| Параметр | Модуль GNSS | Приймач RTK GNSS |
|---|---|---|
| Апаратна інтеграція | Чипсет + RF фронтенд на одній платі; Хост MCU обробляє логіку застосунків | Повний GNSS-двигун з багатодіапазонним радіочастотним, RTK-обробкою та обробкою коригувальних даних на борту |
| Точність позиціонування | 2–3 метри (автономні) | 1 см + 1 ppm (RTK фіксовано) |
| Підтримка частот | Тільки L1 (один діапазон) | L1/L2 — подвійна частота; деякі підтримують L5 |
| Можливості RTK | Недоступно | Так— Вхід RTCM-корекції, відстеження несучої фази, розв'язання неоднозначності |
| Дані корекції | Не потрібно | RTCM з базової станції або NTRIP-кастер, необхідний для роботи RTK |
| Кількість каналів | ~200 пошуку + відстеження разом | 192+ каналів пошуку плюс 60+ виділених каналів відстеження |
| Чутливість | Зазвичай відстеження з -165 до -162 дБм | -167 дБм чутливості відстеження; Кращий прийом сигналу в умовах слабкого сигналу |
| Update Rate | 1–10 Гц типово | До 25 Гц; Підтримує високодинамічні застосування |
| Базовий/Режим ровера | Не підтримується | Так— налаштовується як базова станція або ровер |
| Складність розробки | Низький— антена + потужність + UART; Вихід NMEA готовий до використання | Середній або високий— обробка даних корекції, протокол RTCM, потрібне управління конфігурацією |
| Споживання електроенергії | Типовий 30–80 мВт | 200–500 мВт типово (додаткова обробка та подвійні радіочастотні ланцюги) |
| Типові застосування | Відстеження активів, IoT-сенсори, споживчі дрони, носимі пристрої | Геодезичне обладнання, автономні транспортні засоби, прецизійне сільське господарство, навігація БПЛА, робототехніка |
| Вартість | Низький — мінімальні витрати на BOM та зусилля з інтеграції | Вищий — відображає додаткове обладнання, прошивку та продуктивність |
Головний висновок
Якщо ваша програма вимагає точності вище 1 метра, ви майже напевно маєте на увазі модуль приймача RTK GNSS. Стандартний GNSS-модуль фізично не може досягти такого рівня точності незалежно від якості антени чи оптимізації прошивки.
Модуль GNSS проти приймача RTK GNSS: відмінності апаратної архітектури
Розуміння архітектурних відмінностей між цими двома рішеннями допомагає інженерам ефективніше планувати проєктування своїх систем. Вимоги до інтеграції суттєво відрізняються як у апаратному забезпеченні, так і за прошивкою.
Стандартна архітектура модуля GNSS
Стандартний GNSS-модуль реалізує простий сигнальний ланцюг:
- Вхід антени— пасивна або активна антена, підключена через U.Fl або паяльну площадку.
- Фільтр SAW + LNA— фільтрація смугового пропуску та низькошумне підсилення сигналів GNSS L1.
- RF-фронтенд + базовий процесор— перетворення сигналу, захоплення та відстеження.
- Обчислення положення— бортова прошивка розраховує PVT (Положення, Швидкість, Час) на основі псевдодистанційних вимірювань.
- Послідовний вихід— NMEA-речення або специфічні для виробника бінарні протоколи, що виводяться на хост-MCU через UART/I²C/SPI.
З точки зору хост-системи, GNSS-модуль по суті є периферійним пристроєм. Хост-MCU зчитує послідовний потік, витягує потрібні поля та подає дані в додаток. Немає коригуваних даних для керування, базової станції для налаштування і відсутності розв'язання неоднозначності для моніторингу. Архітектура системи просто:
Антена GNSS → GNSS-модуль → хост-MCU → застосування
Архітектура приймального модуля RTK GNSS
Модуль приймача GNSS RTK потребує більш складної архітектури системи. Окрім стандартного сигнального ланцюга GNSS, він додає кілька критичних обчислювальних рівнів:
- Багатодіапазонний RF-фронтенд— окремі радіочастотні ланцюги для L1 і L2 (і L5, де підтримується), кожен із виділеною фільтрацією та підсиленням.
- Паралельна обробка сигналів— базовий процесор одночасно обробляє відстеження фази коду та несучої фази у всіх активних частотних діапазонах і сузір'ях.
- Двигун RTK— це ключова відмінність. Двигун RTK застосовує коригувальні дані до вимірювань фази носіїв, усуває цілочисельні неоднозначності та створює фіксоване рішення RTK.
- Інтерфейс корекційних даних— модуль повинен отримувати дані корекції RTCM від зовнішнього джерела (базової станції, NTRIP-кастера або радіозв'язку). Зазвичай це надходить через окремий канал зв'язку.
- Високошвидкісний вихід— RTK-скориговані дані про положення, швидкість і орієнтацію на частоті 10–25 Гц для підтримки динамічних застосувань.
Архітектура системи для RTK-рішення додає зовнішній шлях корекції даних:
Антена GNSS → модуль приймача RTK → MCU хоста → застосування
↑ Корекційні дані (RTCM через 4G/UHF/NTRIP)
Ця додаткова складність має практичні наслідки для команди дизайнерів. Інженер апаратного забезпечення повинен додати корекційний модем даних (4G-модуль або UHF-радіо) до BOM. Інженер прошивки повинен реалізувати розбірку та переадресацію повідомлень RTCM, керувати підключенням NTRIP до клієнта та керувати режимом роботи приймача (базовий проти ровера) і конфігурацією. Команда валідації повинна тестувати час отримання фіксації RTK, продуктивність повторного захоплення та точність при різних базових відстанях і умовах навколишнього середовища.
Коли слід обирати модуль GNSS?
Стандартний GNSS-модуль є правильним вибором, якщо вимоги до вашої заявки потрапляють у такі межі:
Точність позиціонування 2–3 метри є достатньою
Якщо вашому продукту потрібно знати, на якій вулиці знаходиться транспортний засіб, в якому полі розгорнутий сенсорний вузол або приблизне розташування пакета, стандартний GNSS-модуль забезпечує більш ніж достатню точність. Застосування, такі як телематика флоту, трекери активів і датчики IoT-середовища, добре працюють у межах цього діапазону точності.
Час роботи батареї — це головне питання
Вбудовані GNSS-модулі споживають значно менше енергії, ніж приймальні модулі RTK — зазвичай від однієї п'ятої до десятої частини струму. Для пристроїв на батарейках, які мають працювати місяцями або роками між зарядками, економія енергії стандартного модуля є вирішальним. Наприклад, JS-WP10 може переходити в режими відстеження з низьким енергоспоживанням, що значно подовжує час роботи батареї, підтримуючи періодичне оновлення позиції.
Об'єм плат і вартість BOM суворо обмежені
Стандартні GNSS-модулі з відбитками менше 12 мм × 12 мм інтегруються навіть у найбільш обмежені за простором конструкції. При мінімальній кількості зовнішніх компонентів — зазвичай лише антена, конденсатори для роз'єднання та резервний конденсатор для RTC — загальна площа плати та вартість BOM залишаються низькими.
Терміни розробки є агресивними
Інтеграція стандартного GNSS-модуля — це добре вивчений процес. Більшість модулів за замовчуванням виводять речення NMEA, а довідкові дизайни, примітки до додатків і ресурси спільноти широко доступні. Досвідчений інженер з вбудованих структур може мати модуль, який забезпечує надійні визначення положення на прототипі друкованої плати протягом одного робочого дня.
Найкраще підходження
Типові застосування стандартних GNSS-модулів включають споживчі дрони з базовою функцією RTH (Return to Home), мітки для відстеження активів, сільськогосподарські сенсорні вузли, нашийники для відстеження дикої природи та будь-який IoT-пристрій, де визначення положення в межах кількох метрів відповідає вимогам.
Коли слід обирати модуль приймача RTK GNSS?
RTK GNSS-приймач стає необхідним, коли додаток вимагає точності позиціонування, яку стандартний модуль фундаментально не може забезпечити. Ось сценарії, де RTK є правильним рішенням:
Потрібна точність на рівні сантиметра
Геодезичне обладнання, керування будівельною машиною та керівництво точними сільськогосподарськими інструментами потребують точності позиціонування в межах сантиметрів. Відхилення навіть на 10–20 сантиметрів робить ці системи непридатними для їхнього призначення. JS-UK39-F забезпечує точність RTK 1 см + 1 ppm — це рівень точності, на який покладаються професійні геодезисти та системи керування машинами.
Ваш додаток працює в середовищах з порушеннями сигналу
Міські каньйони, деревний покрив і майже металеві споруди створюють багатопроменеву та сигнальну ослаблення. Модулі RTK-приймача з чутливістю до відстеження -167 дБм та багаточастотною підтримкою можуть підтримувати фіксацію та забезпечувати надійні фіксації в умовах, коли стандартні модулі часто відключаються. Подвійна частота також забезпечує іоносферну корекцію, що покращує точність у періоди високої сонячної активності.
Продукт має функціонувати і як база, і як ровер
Деякі застосунки потребують того ж апаратного забезпечення для роботи або базової станції, або ровера, залежно від розгортання. Наприклад, дослідницькі команди можуть налаштувати один блок як тимчасову базову станцію, тоді як інші працюють як ровери. Модулі, такі як JS-UK39-F, підтримують роботу в двох режимах, усуваючи потребу у розробці та наявності двох окремих апаратних SKU.
Потрібна висока динамічна продуктивність
БПЛА, що літають зі швидкістю 15–20 м/с, автономні наземні апарати, що рухаються на великій швидкості, та роботизовані системи, що виконують швидкі маневри, потребують оновлення позиції зі швидкістю значно вище 10 Гц. Модулі RTK-приймачів зазвичай підтримують вихідні частоти 20–25 Гц, забезпечуючи низькозатримкові та високоточні дані про положення, які вимагають диспетчери польоту та навігаційні системи для стабільних керуючих контурів.
Важливо
Приймальні модулі RTK GNSS — це не просто «більш точні GNSS-модулі». Це фундаментально різні апаратні платформи, побудовані навколо іншої архітектури обробки сигналів. Рішення про використання пристрою має визначатися тим, чи є точність на рівні сантиметрів, багаточастотна обробка або підтримка корекції RTK для основної функції продукту.
Коли вам потрібне повне рішення для RTK-приймача?
Існує третій рівень у ієрархії апаратного забезпечення позиціонування GNSS, окрім вбудованих модулів:Повне рішення приймача RTK. Це повністю інтегрований, готовий до корпусу пристрій, який об'єднує рушій RTK, багатодіапазонний радіочастотний сигнал, модем корекційних даних і зовнішні інтерфейси в один блок. Вона розташована на вершині піраміди інтеграції:
Модуль GNSS → приймач RTK GNSS → повне рішення для приймача RTK
Повні приймальні рішення є правильним вибором для застосувань, де потрібна максимальна продуктивність, а інженерні зусилля з інтеграції та сертифікації модульного рішення не мають економічного сенсу. Вони особливо добре підходять для:
- Автономна навігація БПЛА та дрони— де подвійний напрямок, антиглушіння та підробка є обов'язковими для безпечної роботи поза лінією видимості.
- Робототехніка та автономні наземні транспортні засоби— де дані про положення та орієнтацію з наднизькою затримкою безпосередньо подані в алгоритми керування в реальному часі.
- Професійні системи геодезії— де приймач є основним вимірювальним приладом і повинен відповідати стандартам точності оцінки з коробки.
- Швидке прототипування та малосерійне виробництво— коли вартість інтеграції на рівні модуля NRE перевищує премію за одиницю повного приймача.
Приклад: JUMPSTAR X43H-AH професійний RTK приймач
X43H-AH ілюструє, що пропонує повноцінне рішення RTK-приймача. Він оснащений 789 апаратними каналами для всіх сузір'їв, багаточастотної обробки сигналів (L1/L2/L5), можливості подвійного напряму антени та горизонтальної точності RTK 0,6 см + 0,5 ppm. Розроблений для автономних систем, він включає захист від глушіння та підробки та наднизьку затримку на виході позиції до 20 Гц.
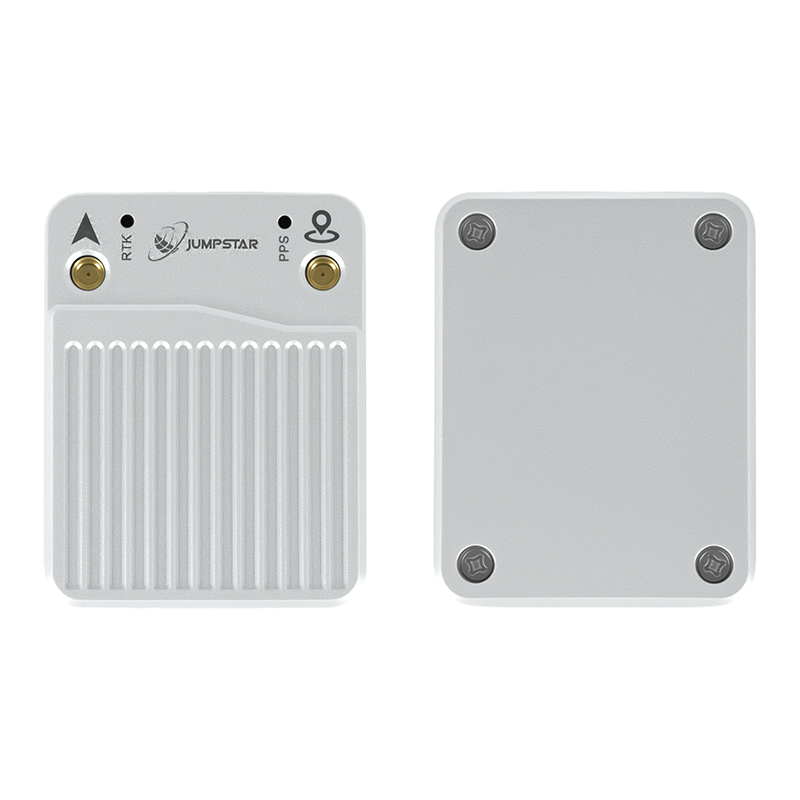
Професійне рішення для приймача RTK X43H-AH
Повна система позиціонування RTK з 789 апаратними каналами, багаточастотна підтримка L1/L2/L5, напрямок з двома антенами, точність RTK 0,6 см + 0,5 ppm, захист від глушіння та підробки, а також вихід з наднизькою затримкою. Створено для навігації БПЛА, робототехніки та інтеграції автономних систем.
Переглянути деталі продукту →Вибір між інтеграцією модуля чи розгортанням повного приймача зводиться до компромісу між інженерними інвестиціями та вартістю одиниці. Інтеграція модулів вимагає більше зусиль на початковому етапі, але дає нижчу вартість BOM за одиницю при об'ємі. Повне рішення приймача скорочує час виходу на ринок і усуває ризики інтеграції, при цьому вартість апаратного забезпечення на одиницю вища. Для багатьох розробників автономних систем скорочений термін розробки та перевірена продуктивність повного рішення роблять його пріоритетним шляхом.
Як обрати правильне рішення для GNSS
Вибір правильного GNSS-позиціонування для вашого продукту вимагає проходження чотирьох ключових моментів прийняття рішень. Чесна відповідь на кожне питання відповідно до вимог до продукту допоможе обрати правильний рівень рішення.
1. Визначте свої вимоги до точності
Це найважливіший фільтр. Якщо ваш продукт може працювати з точністю 2–3 метри, стандартний GNSS-модуль майже напевно є правильним вибором — він буде меншим, дешевшим і простішим у інтеграції. Якщо вам потрібна точність нижче метра для навігації на рівні смуги або точного наведення, вам потрібен щонайменше приймач з підтримкою DGNSS або SBAS. Якщо вам потрібна точність на рівні сантиметрів для обстеження, керування машинами або автономної роботи, RTK не підлягає обговоренню.
- Стандартне позиціонування (2–3 м)→ Модуль GNSS
- Позиціонування субметра→ Приймальний модуль GNSS з SBAS/DGNSS
- Позиціонування RTK на рівні сантиметрів→ RTK GNSS приймач або повний RTK приймач
2. Розгляньте вимоги до інтеграції
Скільки ресурсів для проєктування та розробки у вас є для інтеграції GNSS? Підхід на рівні модуля вимагає проєктування апаратного забезпечення, розробки прошивки та валідації. Повне рішення приймача зводить інтеграцію до механічного монтажу, підключення живлення та конфігурації інтерфейсу даних. Будьте реалістичними щодо пропускної здатності та експертизи вашої команди.
3. Оцінити середовище застосування
Робоче середовище впливає як на необхідну чутливість, так і на потребу в багаточастотній підтримці. Застосування, що працюють під відкритим небом із хорошою видимістю супутників, можуть досягати цілей точності за допомогою простішого обладнання. Застосування в міському середовищі, під кроною дерев або близьких до відбиваючих поверхонь потребують кращої чутливості, багаточастотної іоносферної корекції та, можливо, функцій проти заглушення.
- Відкрите небо, стаціонарна або низька динаміка→ стандартний GNSS-модуль може бути достатнім.
- Міські каньйони, часткова перешкода→ мультисузір'я, рекомендований модуль приймача з вищою чутливістю.
- Промислові середовища з високими перешкодами→ RTK-приймач із захистом від глушіння та підробки.
4. Розгляньте ресурси розвитку та терміни розвитку
Інтеграція GNSS-модуля зазвичай потребує 2–4 тижнів інженерних зусиль для компетентної вбудованої команди, а також налаштування антени та валідації. Модуль приймача RTK GNSS додає управління корекційними даними, реалізацію клієнта NTRIP та перевірку продуктивності RTK — очікуйте 6–12 тижнів для готового до виробництва дизайну. Повне рішення RTK-приймача можна інтегрувати за кілька днів, що робить його найшвидшим шляхом на ринок.
Рішення для позиціонування GNSS JUMPSTAR
JUMPSTAR надає обладнання для позиціонування GNSS на всіх трьох рівнях піраміди інтеграції, дозволяючи OEM-клієнтам обирати рівень рішення, який відповідає їхнім вимогам застосунків і ресурсам розробки:
- Вбудовані GNSS-модулі— компактні, енергоефективні позиціонувальні компоненти для прямої інтеграції з OEM. Підходить для IoT-пристроїв, споживчих дронів, трекерів активів та будь-яких застосувань, де пріоритетом є стандартна точність і мінімальний вплив BOM.
- Приймальні модулі RTK GNSS— багаточастотні модулі позиціонування на рівні сантиметра з підтримкою корекції RTK, роботою база/ровер у двох режимах та виходом 25 Гц. Створено для геодезичного обладнання, точного сільського господарства, навігації на БПЛА та автономних систем.
- Професійні рішення для приймачів RTK— повні системи позиціонування, готові до корпусу, з 789 каналами, двома антенами, захистом від глушіння та підробки, а також ультранизькою затримкою. Ідеально підходить для автономних БПЛА, робототехніки та професійних геодезичних застосувань.
Ключ до вибору правильного рішення — розуміти, яке місце займає ваш додаток у спектрі точності проти інтеграції.Перегляньте повний асортимент продукціїабозв'яжіться з інженерною командою JUMPSTARщоб обговорити ваші конкретні вимоги.
Поширені запитання
У чому різниця між GNSS-модулем і GNSS-приймачем?
GNSS-модуль — це базовий вбудований компонент позиціонування, який забезпечує автономне позиціонування з точністю 2–3 метри за допомогою односмугового (L1) прийому. Модуль приймача GNSS, особливо модуль приймача RTK GNSS, додає підтримку багаточастотної мережі, відстеження фази несучої фази, обробку корекції RTCM та роботу в дворежимному режимі база/ровера, забезпечуючи точність позиціонування на рівні сантиметрів. Приймальний модуль має значно більші можливості обробки сигналів і потребує зовнішніх корекційних даних для роботи RTK.
Чи є RTK-приймач GNSS точнішим за стандартний GNSS-модуль?
Так, приблизно на два порядки. Стандартний GNSS-модуль зазвичай досягає автономної точності 2–3 метри. Модуль приймача RTK GNSS досягає 1 см + 1 ppm за фіксованих умов RTK. Це підвищення точності досягається завдяки відстеченню фази несучої фази з подвійною частотою та обробці диференціальної корекції в реальному часі — можливостей, яких стандартні модулі GNSS не мають.
Чи потрібні модулям GNSS зовнішній процесор?
Так. GNSS-модулі виводять дані про позицію (зазвичай у форматі NMEA) через послідовний інтерфейс, але для розбору даних, керування конфігурацією модуля та інтеграції інформації про позиціонування в додаток потрібен хост-мікроконтролер. Хост MCU відповідає за управління енергоспоживанням, протоколи зв'язку та будь-яку обробку, специфічні для додатків.
Яке рішення GNSS краще підходить для застосування БПЛА?
Це залежить від профілю місії БПЛА. Споживчі та аматорські дрони, які виконують базові функції повернення додому, можуть використовувати стандартний GNSS-модуль. Професійні БПЛА, що проводять точне обстеження, автономне огляд або сільськогосподарське обприскування, потребують приймального модуля RTK GNSS для точності на рівні сантиметрів. Автономні БПЛА, що працюють поза лінією видимості, можуть потребувати повного рішення RTK-приймача з двома антенами та захистом від глушіння для критично важливої навігації.
Коли варто обрати позиціонування RTK замість стандартного GNSS?
Обирайте RTK, якщо основна функція вашого додатка залежить від точності позиціонування краще, ніж 1 метр. Це включає геодезію та картографування, прецизійне сільське господарство (автоматичне керування та контроль секцій), керування будівельними машинами, навігацію автономних транспортних засобів та будь-які застосування, де помилка позиціонування навіть на кілька десятків сантиметрів могла б поставити під загрозу продуктивність або безпеку продукту.
Чи можна інтегрувати приймальні модулі GNSS у OEM-продукти?
Абсолютно. Приймальні модулі RTK GNSS спеціально розроблені для інтеграції з OEM. Зазвичай вони постачаються як продукти на рівні плати, які можуть монтуватися всередині корпусу хост-системи, підключаючись до MCU хоста через стандартні послідовні інтерфейси. Основними додатковими конструктивними аспектами порівняно з базовим модулем є корекційний канал передачі даних та збільшені вимоги до потужності та площі плат.
У чому різниця між GNSS-модулем і OEM-платою?
Терміни іноді використовуються як синоніми, але GNSS-модулі зазвичай є меншими, дешевшими вбудованими компонентами з базовими можливостями позиціонування та мінімальними зовнішніми інтерфейсами. OEM-плати — це більші, більш потужні RTK-приймачі з багатшими вводами/виведеннями, вищими темпами оновлення та прошивкою для опитування. OEM-плата ближча до повноцінного приймачного рішення, ніж до базового GNSS-модуля, і зазвичай потребує менше обробки на боці хоста, ніж інтеграція на рівні модуля.
Чи потрібна базова станція для роботи RTK?
Так, позиціонування RTK вимагає джерела коригуючих даних. Це може бути фізична базова станція, яку ви налаштовуєте у відомому місці, мережевий RTK-сервіс (NTRIP), до якого можна отримати доступ через інтернет, або локальна мережа CORS (Continuous Operating Reference Station). Коригувальні дані передаються у форматі RTCM і мають бути переадресовані до приймача RTK GNSS через комунікаційний канал, такий як 4G-стільниковий зв'язок, UHF-радіо або Wi-Fi.
Пов'язані ресурси:
•Продукти JUMPSTAR GNSS— Перегляньте повне портфоліо продуктів
•Зв'яжіться з JUMPSTAR— Обговоріть свій проєкт із інженером-прикладником
•Технічний лист JS-WP10— Стандартний точний GNSS-модуль
•Технічний лист JS-UK39-F— RTK GNSS-приймач
•Технічний лист X43H-AH— Професійне рішення приймача RTK
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


