












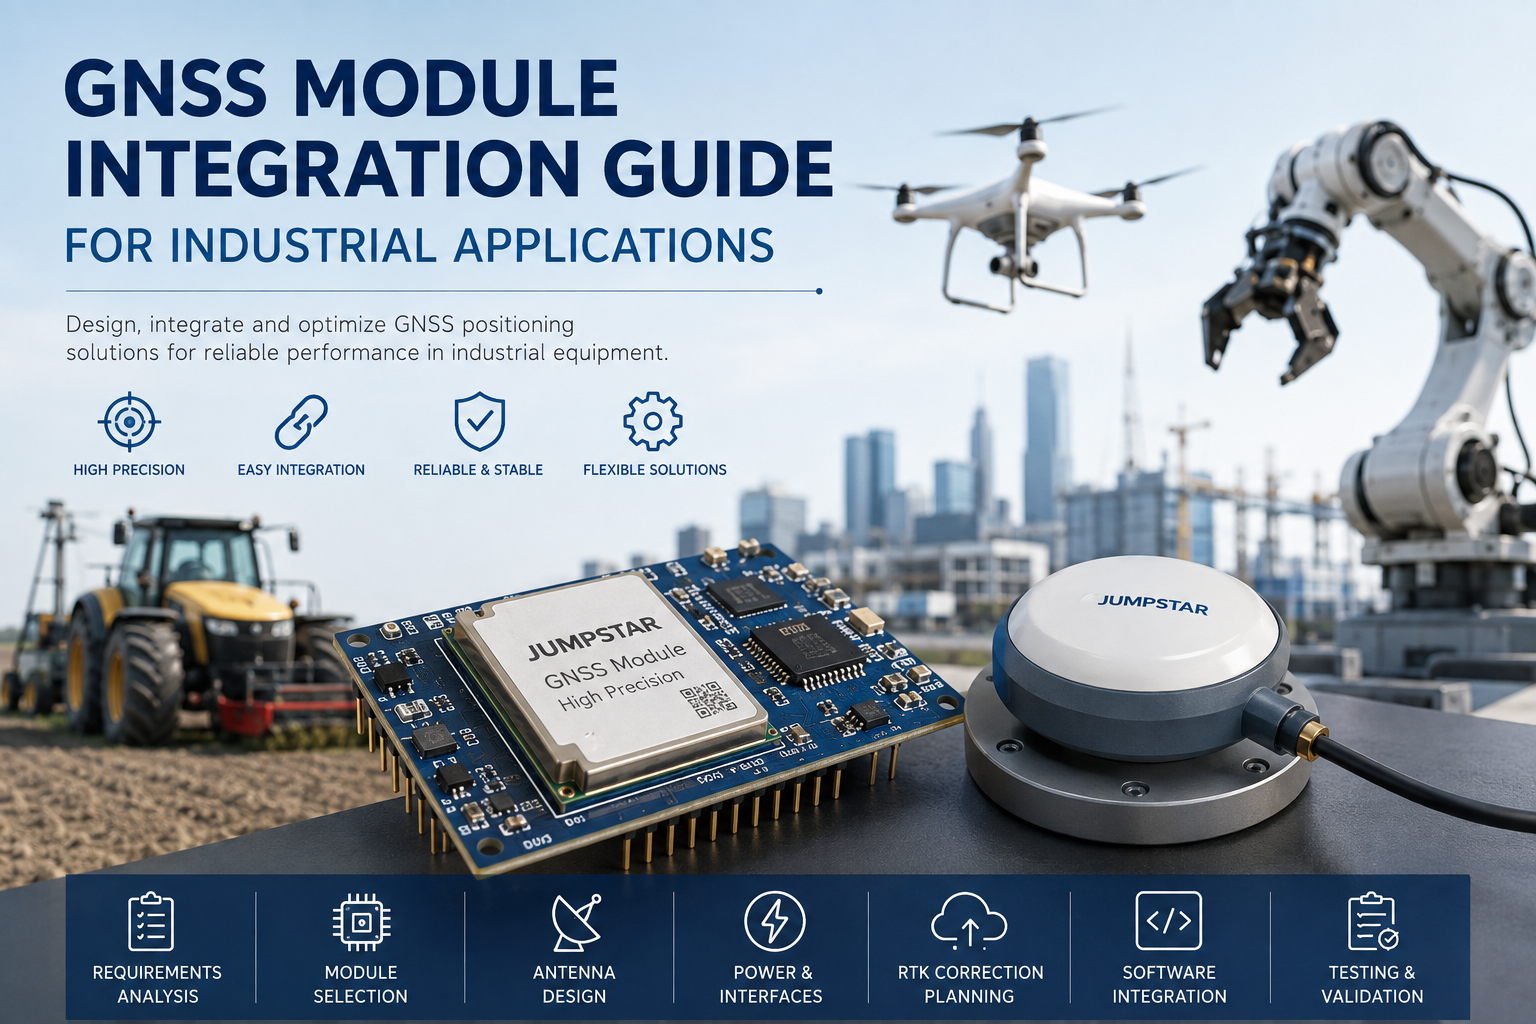
БПЛА, автономні роботи, сільськогосподарська техніка, геодезичне обладнання, промислові транспортні засоби та мобільні платформи дедалі більше залежать від позиціонування GNSS як основної підсистеми. Для OEM інтеграція GNSS-модуля — це не просто підключення антени та зчитування координат. Продуктивність, яку пристрій фактично досягає в польових умовах, визначається антеною, радіочастотним розташуванням, джерелом живлення, інтерфейсами, коригуючими даними, програмним забезпеченням та середовищем встановлення.Інтеграція з модулями GNSSце окрема дисципліна дизайну — і зробити все правильно на ранньому етапі набагато дешевше, ніж ремонтувати після масового виробництва.
Чому інтеграція GNSS-модулів важлива для промислового обладнання
Промислове обладнання використовує GNSS кількома різними способами:Позиціонуваннядля повідомлення про місцезнаходження пристрою в реальному часі,Навігаціядля підтримки планування маршруту та автоматизованого керівництва,Автоматизаціядля подачі даних про положення у автономні транспортні засоби, роботів і сільськогосподарську техніку,Картографування та збір данихдля обстеження та інспекції, а також у деяких системахТаймінг і синхронізаціяз годинника GNSS. Не кожен промисловий пристрій потребує RTK рівня сантиметра. Вимоги варіюються від стандартного GNSS для базового відстеження, через позиціонування субметра, до високоточного RTK для застосувань, де точність безпосередньо впливає на якість роботи.
Крок 1 — Визначити вимоги до застосування
Починайте з вимог, а не з модуля. Перед оцінкою будь-якого обладнання задокументуйте наступне: необхідну точність позиціонування, статичну або динамічну роботу, середовище в приміщенні та на вулиці, швидкість оновлення, затримку, обмеження розміру, енергоспоживання, необхідні інтерфейси, конфігурацію антени, вимоги до коригування даних і діапазон робочої температури.
Різні платформи по-різному оцінюють ці фактори. AБПЛАзазвичай пріоритетно віддають розмір, вагу, потужність, частоту оновлення, затримку та напрямок RTK.Сільськогосподарська технікаАкцент робить акцент на точності RTK, повторюваності, стабільному супутниковому відстеженню та тривалій роботі.Обладнання для геодезіїпотребує продуктивності RTK, багаточастотної та багатосузір'ї підтримки, а також надійних коригувальних даних.Автономні роботиНайбільше мене цікавить безперервність позиції, швидкість оновлень, інтеграція курсу та датчиків.
Крок 2 — Виберіть правильний GNSS-модуль
Відбір починається з оцінки точності, який дійсно потрібен застосунку: стандартне позиціонування, позиціонування субметра або RTK на рівні сантиметра. Підтримка сузір'я (GPS, BDS, GLONASS, Galileo, QZSS, NavIC і SBAS залежно від продукту) визначає, скільки супутників видно в певному регіоні, тому підтверджуйте підтримку кожного модуля відповідно до офіційної специфікації. Підтримка частот має значення для високоточної роботи: багаточастотний прийом (наприклад, L1/L2 або L1/L5) дозволяє приймачу оцінювати та компенсувати іоносферну помилку, що прискорює ініціалізацію RTK і підвищує стійкість. Нарешті, перевірте частоту оновлення та затримку — динамічні платформи, такі як БПЛА, роботи та автономні транспортні засоби, особливо чутливі до низькозатримкованих позиційних даних.
Крок 3 — Виберіть і інтегруйте антену GNSS
GNSS-модуль і його антена не можуть бути спроектовані окремо. Першою перевіркою є сумісність між модулем і антеною, далі коефіцієнт підсилення антени, продуктивність LNA, втрати кабелю, вибір роз'єму, розміщення, площина землі та радіочастотні перешкоди. Антену слід розташовувати з чітким видом на небо, подалі від великих металевих перешкод, високочастотних передавачів і моторів або потужної електроніки, з ретельним прокладенням кабелів. Фізична відстань, яка є прийнятною, залежить від конкретного дизайну, тому перевіряйте розміщення на самому механічному вузлі, а не припускайте фіксоване правило.
Для високоточних продуктів якість антени не є найкращою перевагою: патерн підсилення, стабільність центру фази та багатопроменеве відхилення безпосередньо впливають на вимірювання, які обробляє модуль. Приймач, який добре працює на столі, може слабшати на полі при поєднанні з невідповідною антеною. JUMPSTAR пропонуєАнтени GNSSдіапазон охоплює дизайни накладок, гвинтових і дроссельних кілець відповідно до різних вимог інтеграції.
Крок 4 — Розгляньте проєктування живлення та інтерфейсів
Енергія та інтерфейси — це найбільш недооцінені частини промислової інтеграції. З боку живлення перевіряйте діапазон вхідної напруги, споживання, стабільність живлення та електричний шум — перемикальні регулятори та двигуни біля модуля можуть погіршувати продуктивність GNSS. З боку інтерфейсу UART, USB, Ethernet, I2C і CAN використовуються в промислових проєктах, але конкретні доступні інтерфейси залежать від конкретної моделі модуля, тому перед блокуванням дизайну хоста перевіряйте їх у документації продукту.
Крок 5 — Дані корекції плану RTK
Якщо додаток потребує RTK, плануйте джерело корекції до завершення апаратного забезпечення. Варіанти включають приватну базову станцію, корекції мережі (сервіси в стилі CORS) та дані RTCM, які подаються через радіо, стільниковий зв'язок або інтернет. Кінцева продуктивність RTK визначається спільно модулем GNSS, даними корекції, відповідною антеною та правильною системною інтеграцією — потужний RTK-модуль не може компенсувати ненадійну корекцію або погано інтегрований RF-ланцюг. JUMPSTARВисокоточні RTK-модулірозроблені для поєднання зі стандартними робочими процесами корекції.
Крок 6 — Розгляньте складні операційні середовища
Промислове обладнання працює там, де сигнали порушені: у міських районах, біля будівель, на сільськогосподарських полях, на промислових майданчиках, поруч із електрообладнанням і на платформах з високим рівнем вібрації. Домінують три ефекти.Багатопроменева система— будівлі, транспортні засоби та металеві конструкції відбивають сигнали GNSS ще до того, як вони досягають антени.Радіочастотні перешкоди— власна електроніка пристрою та навколишнє радіообладнання можуть порушувати прийом GNSS.Вібрація та рух— БПЛА, роботи та сільськогосподарські машини поєднують динамічний рух із механічними вібраціями. Пом'якшення наслідків включає відстеження за кількістю частот і сузір'їв, зменшення перешкод і багатошляхових заходів, позиціонування подвійних антен і синтез сенсорів з IMU.
Крок 7 — Інтеграція GNSS з хост-системою
GNSS-модуль рідко працює самостійно. Він обмінюється даними з диспетчером польоту, диспетчером транспортного засобу, промисловим комп'ютером, MCU, PLC, навігаційним програмним забезпеченням або IMU залежно від продукту. Типовий потік простий:
Для високодинамічних платформ злиття GNSS з IMU підтримує вихід позиції під час короткочасних відключень сигналу та забезпечує курс, коли пристрій нерухомий. Але GNSS сам по собі не виконує навігаційне завдання — він надає інформацію про позицію, а хост-система перетворює ці дані на керівництво, керування або ведення журналу даних.
Тестування та валідація перед масовим виробництвом
Перевірте весь пристрій, а не лише модуль. Перевірте точність позиціонування за відомим референсом, перевірте швидкість ініціалізації RTK і виправте стабільність, а також виміряйте доступність сигналу в різних середовищах. Проводьте динамічні тести на самій платформі — БПЛА, транспортному засобі, роботі чи сільськогосподарській машині — оскільки рух змінює роботу антени та багатошляховість. Перевірте радіочастотне середовище, щоб переконатися, що власна електроніка пристрою не погіршує прийом GNSS, а також перевірте температуру та надійність у всьому робочому діапазоні. Лабораторна продуктивність і реальна система не завжди ідентичні, тому тестування на всій машині перед масовим виробництвом не є предметом обговорення.
Поширені помилки інтеграції GNSS
Найпоширеніші помилки в OEM-проєктах GNSS слідують за впізнаваною закономірністю:
- Вибір модуля лише на основі точності— зосереджуючись на «рівні сантиметра», ігноруючи сумісність інтерфейсів, живлення, середовища та антени.
- Ігнорування конструкції антени— хороший приймач у парі з погано підібраною або погано розташованою антеною працює гірше на полі.
- Погане радіочастотне розташування— цифрові схеми, силові каскади та комунікаційні радіостанції заважають прийому GNSS.
- Недостатнє планування корекційних даних— система RTK без надійного джерела корекції ніколи не забезпечує свою номінальну точність.
- Тестування лише в умовах відкритого неба— погіршується продуктивність у міських, металевих або промислових умовах, які ніколи не входили до плану випробувань.
Рішення JUMPSTAR GNSS для інтеграції OEM
JUMPSTAR забезпечує повні будівельні блоки системи позиціонування GNSS:Модулі GNSS, RTK-модулі,GNSS OEM-плати, приймачі,Антени, позиціонувальні термінали та OEM/ODM-рішення. Оскільки потреби в інтеграції відрізняються за точністю, розміром, потужністю, інтерфейсом, антеною та застосуванням, JUMPSTAR адаптує пропозицію під пристрій, а не нав'язує універсальний модуль. Три приклади ілюструють цей діапазон:
JS-AD56UB8 — Стандартна інтеграція GNSS
Компактний мульти-GNSS-модуль з високою чутливістю (-167 дБм), частотою оновлення 10 Гц і точністю субметра. Його невелика площа та низька складність роблять його простим вибором для БПЛА, портативних пристроїв, логістики та відстеження автомобілів, де стандартне позиціонування є достатнім. Див.JS-AD56UB8Для повних характеристик.
JS-M6D — мультичастотна RTK-інтеграція
Мультисузір'я, багаточастотний RTK-модуль з точністю на сантиметровому рівні та 96 каналами пошуку, що підтримує GPS, BDS, GLONASS та Galileo. Він підходить для точного сільського господарства, геодезії та керування машинами, де доступні дані для корекції RTK, а двочастотне відстеження прискорює ініціалізацію. Див.JS-M6DДля повних характеристик.
JS-BCK43H-3 — RTK + IMU для складних середовищ
Модуль RTK з двома антенами та вбудованим IMU, точністю курсу 0,2° та здатністю протиперешкод 60 дБ. Інтегрований інерційний сенсор підтримує вихід положення під час коротких відключень GNSS, що робить його ідеальним для дронів, роботів і автономних платформ, що працюють поблизу джерел перешкод. Див.JS-BCK43H-3Для повних характеристик.
Висновок
Успішна інтеграція GNSS-модуля — це не лише вибір високоточного модуля. Вся система — модуль, антена, проектування радіочастот, живлення, інтерфейси, корекційні дані, програмне забезпечення та тестування системи — визначає, що готовий пристрій забезпечує в польових умовах. Спочатку визначте вимоги, підібрати модуль із застосуванням, розглядати антену та радіочастотне розташування як частину дизайну та перевірити на реальній платформі перед масовим виробництвом. JUMPSTAR надає GNSS-модулі, RTK-рішення, OEM-плати, приймачі, антени та індивідуальні позиціонувальні рішення для виробників, які розробляють промислове та інтелектуальне обладнання.Зв'яжіться з JUMPSTAR, щоб обговорити ваші вимоги до інтеграції GNSS.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


