












Контейнерний термінал оцінюється за кількістю рухів на годину. Кран рідко є тим, що його обмежує. Його обмежує останній метр — чи приземляється розпірувач на чотири кутові відливки, чи вантажівка зупиняється в правому відсіку, чи знає портал, над яким рядом стоїть.
Останній метр — це не проблема крана. Це проблема позиціонування, і більшість бюджетів на автоматизацію недооцінюють саме її. Ось так ми дивимося на контейнерний термінал RTK, коли термінал запитує, що він насправді може для них зробити.
Чому останній метр коштує дорожче, ніж здається
Стандартна 20-футова коробка важить десятки тонн. Робочий цикл складається лише з трьох рухів: підняти, вирівняти, опустити. Кожен із цих рухів залежить від того, де два об'єкти знаходяться відносно один одного, на кілька сантиметрів, поки обидва рухаються.
Коли ці знання відсутні, вартість не виглядає як «маленька помилка». Вона виглядає як розпірка, що двічі опускається на одну й ту ж коробку, гантрі, що має виїхати заднім ходом із ряду, вантажівка, що чекає, бо відсік, куди її відправили, вже зайнята. Помножте це на зсув, і це стане ходами на годину, потім час обробки судна. Клеми відчувають помилки позиціонування у пропускній здатності, а не в міліметрах.
Точність у чотирьох місцях зникає
Коли термінал каже, що їхня автоматизація «працює, але не є надійною», причина майже завжди в одній із цих чотирьох, і вони виходять з ладу з різних причин.
1. Захоплення: розширювач у кут закидання
Толерантність тут сувора, бо ціль — це чотири маленькі відливки, а не коробка загалом. Положення, яке відповідає відстані близько 20 см біля вантажівки, може бути на 20 см неправильним, оскільки розпірувач висить на мотузках і рухається незалежно від машини, що його несе. Вимірювання порталу — це не те саме, що вимірювання розпірача.
2. Поїздки: вантажівка, IGV і портал
Помилки горизонтального ходу виглядають безпечними, доки транспортний засіб не потрапить не в той відсік. У складовому майданчику один відсік — це не маленький об'їзд, а перехід. Довгий хід гантрі — це та сама історія, але в більшому масштабі: машина, що дрейфує на півметра в ряд, накопичується в неправильному ряду наприкінці блоку.
3. Сліпа зона: під стрілою, між трубами
Під набережним краном або всередині блоку високих труб вид на небо руйнується. Це не випадкова помилка; Саме нормальний робочий стан обладнання найбільше потребує цієї позиції. Ресивер, який повідомляє «немає виправлення» саме там, де відбувається робота, — це не проблема з приймачем, яку можна відсторонити.
4. План: яка коробка, яка рухається, яка вантажівка наступна
Остання невдача взагалі не є координатою. Якщо позиція, курс і ідентифікатор машини не потрапляють до системи диспетчеризації у зручному вигляді, диспетчерська все одно планує встановити дошку. Розміщення, яке залишається всередині пристрою, не має операційної цінності.
| Невдача | Що бачить оператор | Перше, що потрібно перевірити |
|---|---|---|
| Зміщення розповсюджувача | Коробка піднята двічі, кут наносив шкоду | Антена вимірює портал, а не розповсюджувач |
| Помилка подорожі | Неправильний відсік, додаткова переробка | Дрейф на рядок замість точності в одну точку |
| Сліпа зона | Позиція падає під стрілою | Вид на небо там, де встановлена антена |
| Невідповідність плану | Диспетчер досі працює по радіо | Протокол і швидкість оновлення досягають платформи |
Що контейнерний термінал RTK має вимірювати
Це не одне число. Машина, що має розпір, потребує шести: розташування по трьох осях, плюс курс, тангаж і крен. Саме положення показує, де знаходиться машина. Він не вказує, куди спрямоване шасі, а на вантажівці, якій доводиться їхати заднім ходом у відсік, або на платформі, що має залишатися паралельно ряду, курс — це різниця між чистим маневром і корекцією.
Ось чому курс з подвійною антеною має більше значення в терміналі, ніж у автомобілі. Дві антени, розділені відомою базовою лінією, порівнюють фазу несучої частини одного супутникового сигналу; Кут між базовою лінією та напрямком супутника визначає положення апарата. Точність масштабується відповідно до базової лінії: при відстані 1 м напрямок становить близько 0,15°, і він зменшується зі скороченням базової лінії. Коротка базова лінія не є «безкоштовною» — це перше, що потрібно перевірити, коли курс виглядає шумним.
Наша власна кінцева частина, A12, задається так: курс (0,15/R)° і кут (0,25/R)°, де R — базова лінія в метрах. Ця формула корисніша за один номер заголовка, бо вона показує обмеження дизайну, а не приховує його.
Де RTK зупиняється, і IMU захоплює владу
Кожен проєкт автоматизації терміналу зрештою переходить до однієї й тієї ж розмови: що відбувається, коли супутники зникають. Чесно кажучи, RTK зупиняється, і щось інше має зайняти цю позицію.
IMU робить це, інтегруючи прискорення та обертання. Він працює чудово за секунди і погано протягом хвилин, бо помилка зростає з часом. На A12 специфікація чітка: рівень сантиметра протягом 3 секунд після втрати сигналу, рівень метра протягом 10 секунд. Це міст через стрілу чи дим, а не навігаційна система.
Поширена помилка полягає в тому, щоб читати ці цифри як гарантію безперервної сантиметрової точності. Вони не є, і жодна інерційна система цього класу не може бути такою. Вони купують безперервність — система диспетчеризації постійно отримує правдоподібну позицію замість прогалини, тому транспортному засобу не наказують зупинитися і колія не ламається.
Інфраструктура, на яку ніхто не виділяє бюджет
RTK — це диференціальна техніка, тобто половина системи не знаходиться на транспортному засобі. Термінал, який купує термінали, але не еталонну станцію, придбав приймач рівня метра з етикеткою на рівні сантиметра.
Три інфраструктурні рішення визначають, чи витримає точність контакту з реальним двором:
- Там, де розташована референсна станція.Потрібна стабільна, відома координата і чіткий вид на небо. Встановлення його на дах складу поруч із щоглою — поширений короткий шлях, який тихо руйнує кожного ровера на подвір'ї.
- Як корекції потрапляють у машину.NTRIP через мережу 4G терміналу є звичайним маршрутом, з RTCM 3.x як форматом повідомлення. Дірки в покритті за стеками — це проблема мережі, а не приймача, і вони проявляються як періодичні рішення з плаваючою системою.
- Те, що можуть бачити антени.Водяна та контейнерна сталь — обидва відмінні відбивачі. Антена, встановлена на даху на краю блоку, приймає прямий сигнал плюс затримке відбиття, і жодна якість приймача не усуває багатопроменеву помилку, що надходить до антени. Висота та положення антени є частиною бюджету точності.
Якщо хочете загальніше уявлення про те, як ці елементи вписуються в термінальні операції, оглядRTK-приймачі в операціях розумних портівОхоплює рівень системи.
Дві частини, які підходять для цієї роботи
Коли термінал просить нас обладнати змішаний автопарк — причальні крани, портали, IGV і вантажівки — зазвичай ми починаємо з подвійного терміналу з двома антенами та ананою гідрографічного рівня. Не тому, що це найточніше поєднання на папері, а тому, що саме воно витримує позиції для кріплення, які ці машини фактично пропонують.
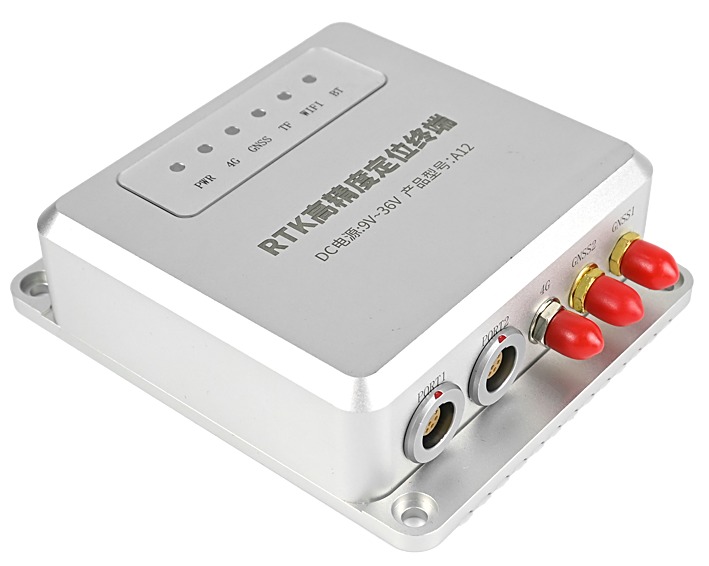
A12 — термінал RTK з двома антенами
- RTK 2 см ± 1 ppm; курс (0.15/R)°
- IMU: 3 см на рівні, 10 с метр
- постійний струм 9–36 В, ≤300 мА при 12 В, IP66
- 108 × 92 × 30,5 мм, 270 г, алюміній
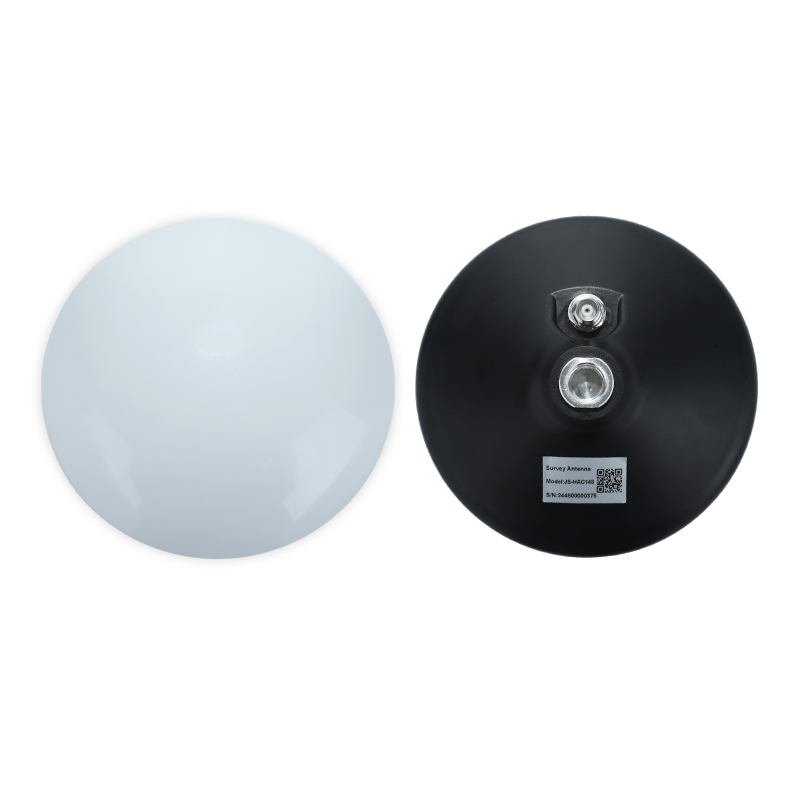
JS-HAC148A — антена гідрографічного рівня
- Похибка центру фази ≤2 мм
- Підсилення максимального 4,5 дБік; LNA 38 ± 3 дБ
- Ø148 × 57,7 мм, TNC-K, магнітна база
- IPX6, від −40 до +85 °C, ≤30 мА
Обидва належать до однієї робочої сімейки: термінал приймає живлення автомобіля безпосередньо і звітує за JT/T 808-2013, а антена — магнітна базова установка зі стабільним фазовим центром, тому її можна встановлювати на візку крана або дах вантажівки без індивідуального кріплення. Решту асортименту можна побачити уТермінали GNSS для транспортних засобівтаАвтомобільні та автопаркові антени.
Як ми це доведемо перед підписанням
Термінал не повинен приймати позиціонування з технічного листа. Три тести, проведені на машинах, які дійсно його використовуватимуть, вирішують питання за тиждень.
- Статичне розсіювання — 24 години.Припаркуйте машину, фіксуйте позицію на цілий день і покладіть графік розподілу, а не найкращий варіант. Ви шукаєте спред і часово-корельований дрейф, а не одну цифру з брошури.
- Таймінг у сліпій зоні.Загнати машину під стрілу і в блок із високим стеком за допомогою секундоміра та колоди. Виміряйте, скільки часу розчин фактично тримається і чи швидко він повертається до фіксованого рішення на виході.
- Курс проти відомої базової лінії.Поставте машину на обстежену лінію і порівняйте зареєстрований курс у кількох орієнтаціях. Якщо помилка зростає зі зменшенням базової лінії, проблема саме в монтажі, а не в прошивці.
Питання, які найчастіше ставлять покупці
Чи потрібна нам власна базова станція, чи можна скористатися сервісом CORS?
Обидва варіанти працюють, якщо корекція надійно потрапляє до машини. Локальна довідкова станція дає вам контроль і не підписку, але їй потрібен хороший сайт і обслуговування. Сервіс CORS видаляє обладнання і додає залежність від покриття мережі всередині двору — саме там, де покриття найслабше.
Як довго IMU справді може утримувати цю посаду?
Секунди, а не хвилини. На цьому класі обладнання очікуйте рівень сантиметра близько 3 секунд і метр приблизно 10. Сприймайте це як міст через перешкоду і спроектуйте процес так, щоб машина не здійснювала критичний переїзд у межах цього вікна.
Чи можемо ми залишити ті антени, які вже маємо?
Тільки якщо вони покривають обхвати, які ви використовуєте, і утримують стабільний фазовий центр. Антена зв'язку приймає GNSS і дає вам позицію, але її фазовий центр змінюється залежно від температури та монтажу, що є важливою частиною для сантиметрових робіт.
Чи буде він підключений до нашої TOS або платформи диспетчеризації?
Це залежить від інтерфейсу, а не від точності. Пристрій, який говорить JT/T 808-2013 і відкриває RS232 або CAN, зазвичай можна інтегрувати без заміни платформи, яка є частиною контейнерного терміналу RTK, що визначає, чи буде проєкт відправлений. Запитайте протокол до пілотного початку, а не після.
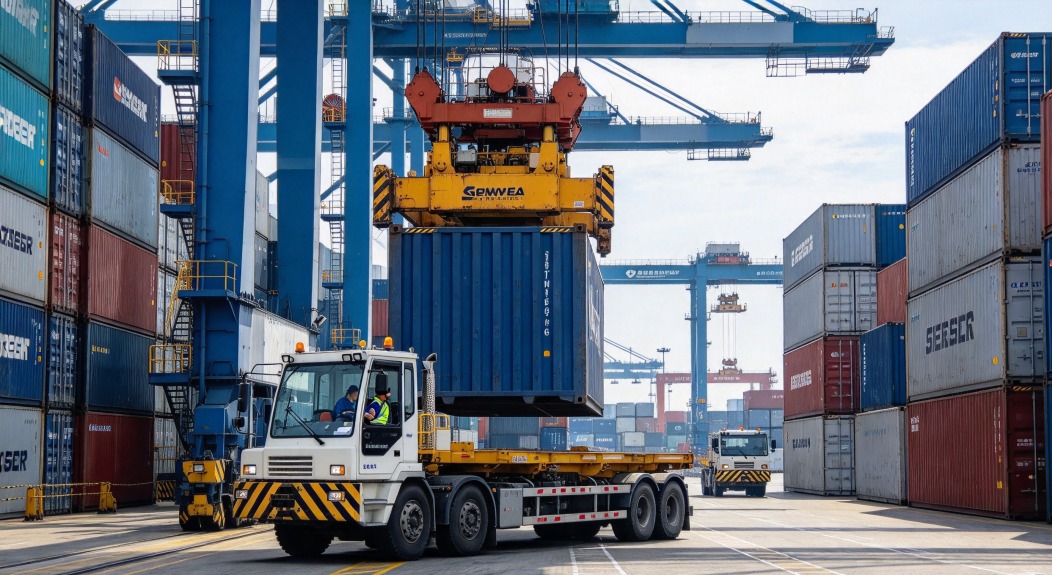
Оснащення термінального флоту?
Розкажіть нам про машини, місця кріплення та як ваша диспетчерська система отримує дані. Ми повідомимо вам, де RTK зберігатиметься, а де ні — включно з випадками, коли інший датчик має бути на машині.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


